
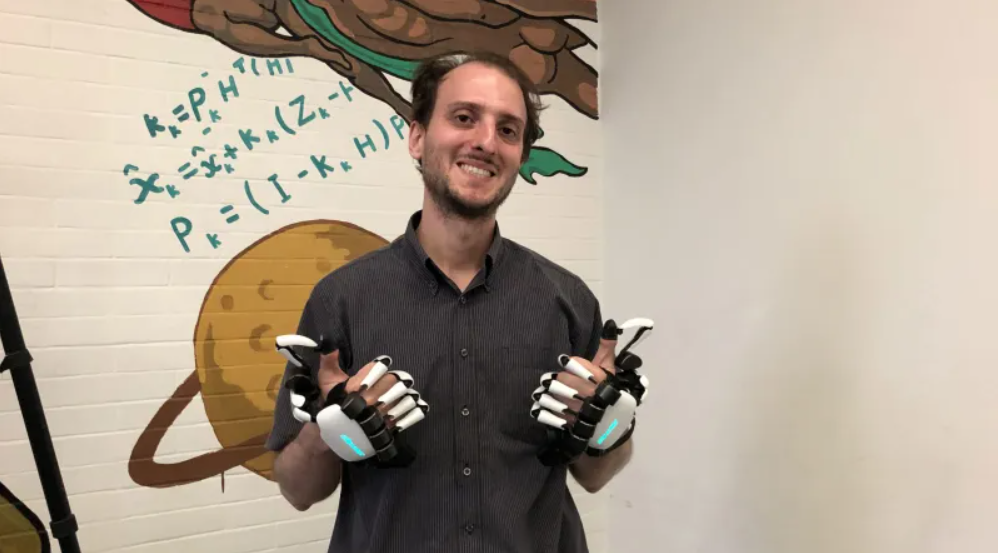
01
Dexta机器人
如果你已经涉足 VR 一段时间了,那么你肯定对 Dexta Robotics 并不陌生。 几年前,他们推出了一款手套,可以让你感受到 VR 中的物体。 这款手套激起了 VR 社区很多人的兴趣。但是到了后来,信息变得混乱且模糊而且我们没有再听说过关于此公司和产品的更多消息。老实说,我们以为他们已经关闭了。
直到他们的一位公关人员联系到我,说他们推出了手套的企业版。Dexta CEO 谷逍驰也向我解释说,那段沉寂是因为他们决定减少对营销的关注,而全神贯注于让产品变得更好。他们正在从原型阶段进入实际可销售的生产阶段。这个世界已经看到了太多人们无法接触到的花哨演示。一个产品如果不到用户手里面,它就不会发挥任何作用。”他说。
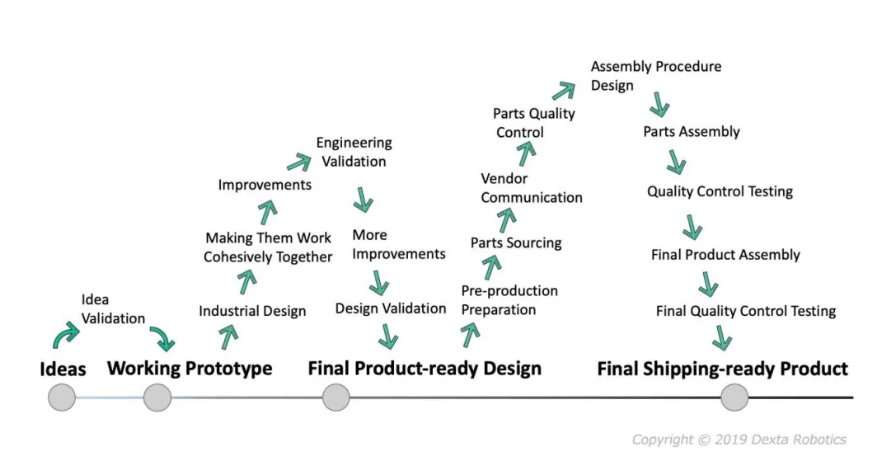
Dexmo手套的生产阶段:想法于2014年构思,工作原型于2016年实现,产品于2017年底准备就绪。
这需要大量的努力,组织,资金筹集和其他事情,这让公司的地位从外部看起来很混乱。事实上, 他们从未停止过这个项目。 他们比以前更专注于此,只是不再那么重视市场营销。现在Dexta已经完成了从devkit到实际产品的跳跃, 并准备向世界展示它。
(此处为视频,请在原文中观看)
Dexmo 企业版制造丨Dexta机器人
02
Dexmo
Dexmo力反馈手套是一种外骨骼式设计,戴上它可以让你在任何虚拟环境中看到你真实的手指。 它既可以使用标准屏幕,也可以使用AR/VR头盔,但我认为虚拟现实才是这款设备真正的亮点。它有三种类型:
- 低级: 手掌和指尖上均支持11DoF以及7点触觉。
- 中级: 11 DoF手指跟踪以及所有手指上的5点力反馈。
- 高级: 11 DoF手指跟踪以及手指上的7点触觉和5点力反馈。
力反馈是这家公司真正的专长,这就是为什么Dexta让我尝试 版本2和3的手套。
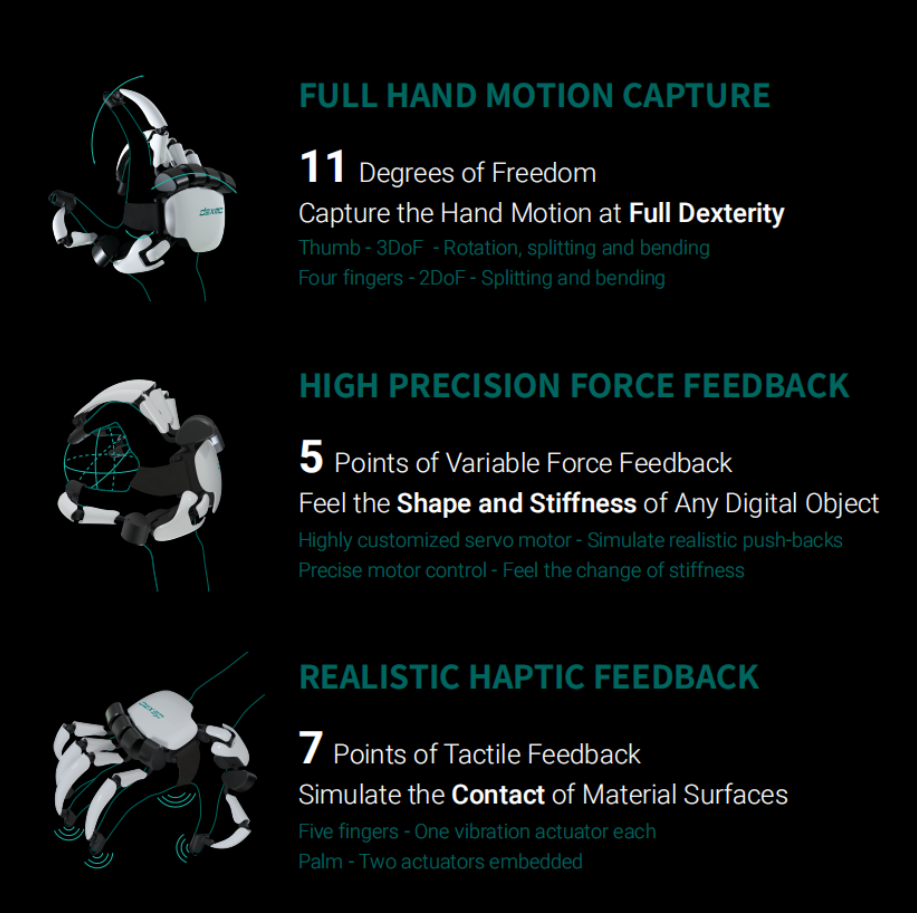
Dexmo 手套的特点
03
力反馈
你可能想知道“力反馈”是什么意思。你可以理解为 这款手套能够模拟现实世界中物体对你的手施加的力。 这里有一些例子:
- 如果你握住一个真实的物体,你的手指无法穿透它,因为这个物体会对你的手指施加一个力,阻止你进入其表面;
- 如果有东西落在你的手指上,它会对你的手指施加一个力,让你的手指做出位移;
- 如果你按下一个虚拟按钮,虚拟物体会对你的指尖施加反作用力。
(此处为视频,请在原文中观看)
这都是现实生活中会发生,但目前在虚拟现实中还无法完成的例子。在当前的商业VR设置中, 你的手会渗透到物体中,没有物体会对你施加力量, 这就是所有的动作游戏都让人感觉很假的原因。但有了“力反馈”手套,一切都变了。
力反馈手套能够对你的手指施加一个力,模拟现实生活中会发生的力。 比如你手里拿着一个虚拟物体,你试图合上你的手,力反馈手套将阻止你的手指进入虚拟物体的表面,就像在现实中发生的那样。 这将大大增加你体验的真实感。 这种手套还可以模拟主动触摸你手指的物体:例如,如果有人在VR中推你的手指,你会感到这种这种和现实世界中被推一样的感觉,就像魔术一样。
(此处为视频,请在原文中观看)
你手里拿着一颗跳动的心脏,你可以感觉到它对你的手指施加有节奏的压力。用户并没有主动移动手指,是力反馈系统在移动它们
04
Dexmo 力反馈手套
Aler告诉我, 创造这种力反馈效应非常困难。 但是一旦你找到了执行力反馈的正确方法,将所有其他功能添加到手套中就容易多了。 这就是为什么他和他的团队对很多不同的方法进行了很多试验,直到他们找到了他们认为最好的方法。现在他们已经完成了这个设备主要部分的设置,他们可以随着时间的推移专注于添加功能,直到他们将拥有完美的VR手套。
他们采用的力反馈技术是伺服电机。 这使得Dexmo比其他方法有很多优势,比如拉弦。 其中最重要的是质量: Dexmo外骨骼小而轻。它的一些竞争对手,比如HaptX(正式名称为AxonVR)非常笨重,而其他竞争对手则需要覆盖整个手臂的触觉系统。
(此处为视频,请在原文中观看)
HaptX 手套在使用中的视频。它们非常笨重,比 Dexta Robotics 的要大得多
另一大优势是 使用伺服电机可以施加一个变量力: 其他方法可以作为一个开/关的机制,比如让手指移动或停止模拟外力。但是使用伺服电机 你甚至可以只施加一个阻力。 你的手指仍然能够移动,但动作将更难执行。想象一下,当你的手必须在液体中移动时,或者当他们必须挤压橡胶做的物体时,会发生什么。
(此处为视频,请在原文中观看)
我在 VR 中挤压橡胶鸡!太搞笑了,Dexta 的工程师可以在飞行中改变橡胶的刚度,我可以在 VR 中立即感知到。
第三个优点是, 由于手套的外骨骼设计将手套的一部分与手背隔离,它只对你认为它会出现的地方提供压力, 比如指尖。使用其他方法则无法保证这一点:例如,持续拉动弦可能会对手背造成向下压力,造成混乱的触觉感觉。
05
Dexmo手指追踪
Dexmo 手套可追踪每只手的 11 个自由度。 确切地说,一只手套能够检测到:
- 所有手指的弯曲系数(手指闭合的程度);
- 所有手指的水平角度(手指张开的程度);
- 拇指的3DoF, 以便更好地近似它的运动。
你可能还记得,实际上, 每只手都有27个自由度, 所以很明显, 这只手套不能重现所有手指的准确姿势, 而只能是智能地近似。总之, 这足以模拟VR中所需的许多动作和手势(如抓取物体、投掷物体、激活按钮等)。
(此处为视频,请在原文中观看)
对于手指的跟踪,Dexmo选择了一种原始的方法并采用机械跟踪, 即有一个机械传感器来测量每个手指的跟踪角度。在这里,Aler给我做了一个很长但很有趣的解释。他解释了在手套中执行手指追踪的困难,以及他们在得到这个解决方案之前尝试的各种方法(在他看来,这是市场上最好的方法之一)。
- 像Leap Motion这样的光学跟踪解决方案 非常棒,因为它们可以提供手部的全部 27 个自由度,但跟踪仍然不完全可靠,并且 在遮挡的情况下不能工作。你不能使用一种在工业环境中有时行不通的方法;
- 像Oculus Touch或Valve Knuckles 这样的商业解决方案既好又便宜,但只能为每只手提供3/5自由度(并且通常它不会一直带有屈伸检测,主要是开启/关闭检测),而且没有真正的力反馈;
- IMU跟踪系统 似乎是最好的方法,因为它们可以为每只手提供高达10自由度,但 IMU传感器往往会随着 时间的推移而漂移,在一个充满振动、金属元素和像力反馈手套一样的电磁场的系统中表现不佳;
- 柔性传感器跟踪 是另一种常见的方法,虽然它提供了良好的测量,但传感器的连续弯曲会缩短它们的寿命,因此 它们往往会较早地断裂;
- 旋转传感器非常可靠, 但这是有成本的: 它们需要占用更多的空间来设置。
德克斯塔选择了最后一种机械跟踪方法,这种方法 更可靠,更耐用。 至于空间占用问题,由于Dexmo的力反馈单元无论如何都会占用空间,所以相对来说这并不是什么大问题。
Aler自豪地强调,虽然 11 DoF 不是完美的,但 它仍然比市场上大多数 通常在7 DoF左右的手套和控制器要好。
他非常重视拇指的追踪。在Dexmo手套中, 单是拇指跟踪就需要3DoF,这使抓取和所有其他虚拟手的交互更加真实。 他向我解释说,他们之所以特别强调拇指,是因为他们的物理引擎依赖于拇指的准确位置来产生真实的力,而大多数数据手套没有反馈,因此无法达到准确的表示。
06
Dexmo 触觉反馈
目前,由于用户指尖和手掌的触觉振动, Dexmo能够提供一些触觉反馈。这些振动是由安装在外骨骼中的 LRAs(线性共振促动器) 实现的。
它们的振动会传播到指尖,比如模拟触摸粗糙或光滑表面的感觉。由于LRAs允许生成幅度可调的特定波形, 触觉系统非常灵活,能够模拟不同的触觉感觉。
07
Dexmo 位置跟踪
实际上, 这只手套无法探测到它在空间中的位置,这就是为什么在VR中它必须使用一个Vive追踪器。 Vive追踪器必须放在拇指关节旁边,这个选择并非偶然: 在此位置的追踪器的重量不太容易被肘关节感知, 因此它对手臂运动的干扰更少,使用户不那么疲劳。
令人难以置信的是, 这只手套可以和任何追踪系统一起工作。 Dexta甚至用Oculus Quest控制器制作了一个演示手套! 直到看到视频我才相信:带有力反馈的任务一定太酷了!
无论你选择哪种跟踪技术, 你都必须确保系统经过良好的校准。 在一些演示中,我的手的真实位置和虚拟位置有一点不匹配,所以力反馈与我在VR中看到的不一致。这会让我产生一些奇怪的感觉。
08
连接性、电池和价格
这种手套是完全无线的: 它们通过定制的2.4GHz专用网络与PC通信。 通过插入电脑的USB无线模块可以建立了此网络。
理论上它们也可以通过蓝牙工作,但蓝牙通信会给触觉系统增加额外的延迟。
手套的标准电池续航时间为 6小时。
在价格上,虽然 Dexta 向我进行了一些透露, 但是我无法告知具体数目。 但是我可以说的是, 这个价格是面向企业的,大多数 VR 爱好者暂时无法承担。 但有兴趣使用它的公司将能够负担得起,并且可以使用在他们的培训项目上,这实际上是一种对资金的节省,因为它会让整个培训程序变得更有效。
我还能说什么呢? Dexta的主要竞争对手可能是HaptX触觉系统,但是 Dexmo 比它便宜得多。
09
上手体验
我尝试了两种 Dexmo 模型: 旧的仅应用可变力反馈,采用直接驱动电机, 而新的让我有了最佳 的力反馈触觉。9.1设置
Dexmo手套有三种不同的佩戴方法:
- 可更换的橡胶手指帽。如果这是一个私人手套,这是特别舒适的。一旦你选择了正确的手指帽子,在第一次戴的时候就像戴耳机一样,你可以很容易地戴上它们。
- 不同的手套解决方案。这个更容易穿戴,但它有不同的尺寸。人们可以挑选适合自己需要的手套。在这种情况下,你也可以自己戴手套;
- 条带法。这是最复杂但也是最通用的方法。它保证适合大多数人的手,所以它是展览和活动的理想状态。但这也是最不舒服的解决方案,通常需要外部来辅助佩戴。
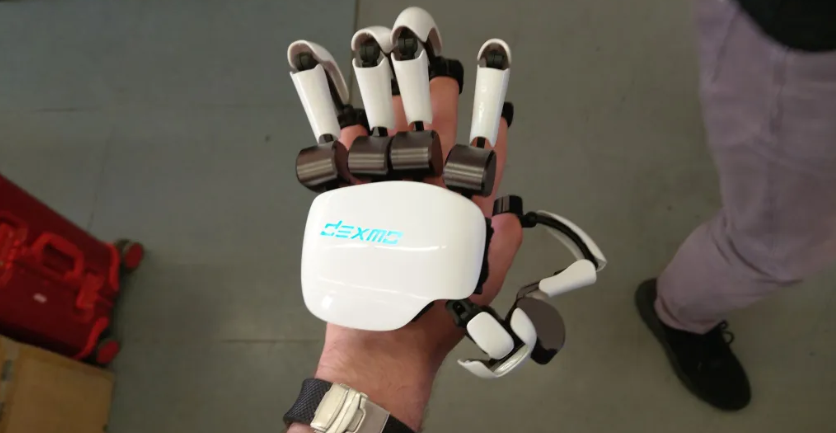
由于我不在他们的总部, 我尝试最多的只有第3种方案,也是最通用,但是也最复杂的一个。 甚至并不容易,我必须戴上手套,然后在手掌系上一条很大的魔术贴带子用来固定,我必须把我的每根手指都系在手套上。 我的每根手指尖也都必须使用小带子固定在外骨骼上。 所以自己设置手套是非常困难的,你必须有其他人的协助,尤其是你需要别人帮你把魔术贴扣上。我还尝试了方案一,橡胶指套穿起来更快,也更舒适。我相信方案2会像戴一副手套一样简单和舒适。
在软件方面, VR 追踪管理使用的软件是 Steam VR, 而对于手套的管理, PC 上运行了一项特殊的服务 来管理手部追踪,该服务也必须进行设置。
每个使用 Dexmo 的新用户 都可以选择一个与他/她的手相似的前缀手模型或进行一次校准。 Dexta 的工程师表示,使用前缀手模型使操作更快,因为它避免了校准阶段,但个性化的校准保证了更好的结果。根据我的经验, 我会被要求执行一个特殊的校准阶段,以获得更好的手模型拟合。 我将双手放在三个特殊的手势中,让系统了解我的手指在打开和闭合时的典型角度。 校准需要 1 分钟左右的时间…… 在我执行一次之后,我不必再重复一次,即使我在不同型号的 Dexmo 手套之间切换。
9.2设计
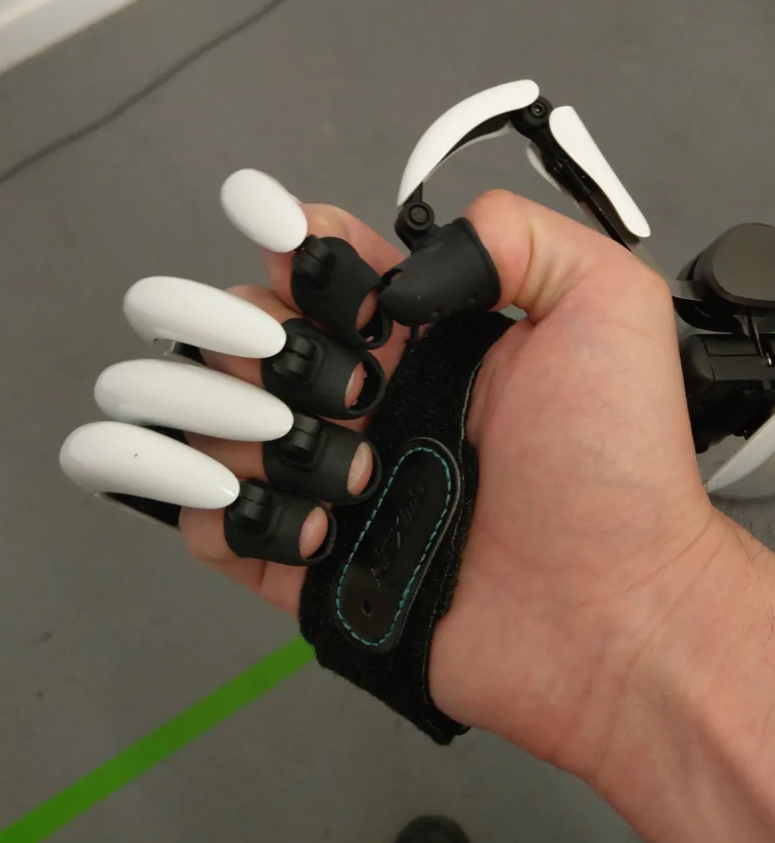
我喜欢 Dexmo 手套的设计。 它们看起来像从某些赛博朋克电影中取出的外骨骼。 穿上它们,我觉得有点像金刚狼,有点像捕食者,有点像机械战警。CEO Aler Gu 告诉我,他们花了一些时间来考虑设计,因为他们想给出那种感觉。他表示,即使是企业设备 ,用户佩戴起来也一定会觉得“很酷”。事实上,当你戴上它时,你也可以清楚地感觉到内部电机的某种运动,让你感觉你是某种电子人。9.3舒适
虽然 Dexmo 手套内部拥有很多的技术,但是感觉非常轻巧和舒适。 佩戴它们几分钟并没有给我的手臂带来任何明显的疲劳。
无论如何,我必须强调, 佩戴方法的类型对手套的感知舒适度有很大影响。 正如我在上面强调的那样,我尝试了两种模型。一种使用橡胶指套进行固定,另一种使用魔术贴手指条。
橡胶指套方法相当舒适:你 可以戴上与指尖大小相同的顶针,确保您不会挤压手指,这意味着您可以 戴上 Dexmo 手套相当 很长一段时间。 它不像戴着一副天鹅绒手套那么舒服,但我戴着它们真的感觉还不错。
当我使用手指魔术贴带法时,魔术贴会紧 紧地戴在我的指尖和手掌上, 以更好地传达触觉和力反馈。但是他会缠住我的手,让 我能清晰感受到我的指尖升起的血液压力。 当我取下手套我甚至还能感受到那些缠绕。这感觉并不好。你可能会觉着戴松点会好点。但是如果缠绕得不够紧的话, 他会有随着时间位移的风险,比如你掉到你的手指根等。
这种方法还有一个问题就是两根手指的魔术贴可能会贴在一起。
Dexta 告诉我, 魔术贴条方法只在公开演示中使用,因为有很多人的手大小不同线,所以交换手指帽似乎有点低效。然而,他们表示, 对于更多的个人使用, 无论是工业客户还是个人用户, 都可以选择使用指套方式。 你可以对其进行定制使其适合,并避免我在上面强调的关于魔术贴条方法的所有问题。
关于手指的运动,我想强调的是,即使它们没有施加任何力反馈,它们也 因电机施加的小阻力而略微减慢。 当然,我的手并不是100%的自由,但我不得不说,大多数时候这并不是一个大问题。在新型号中,这个问题也没有旧型号那么明显。
据报道,该公司正在不断改进其舒适性设计。
9.4力反馈
我尝试过各种关于力反馈的演示,例如:
- 一个让我把手放在球体、立方体和其他不同形状的物体上的演示;
- 一个让我操作不同的物体,如水龙头或灭火器,能够感觉到与物体的接触的演示;
- 一个VR和非VR/演示,让我的手握着一颗跳动的心脏。心脏跳动着,我的手指也跳动着,就好像我把它握在手里一样;
- 一个各种各样的水滴从水龙头洒到我的手指上导致手指移动的演示;
- 我可以挤压一个橡胶小鸡玩具来发出声音的演示;
- 我可以用手指按下按钮的简短体验。
(此处为视频,请在原文中观看)
在VR中体验力的反馈是非常有趣的。这是我第一次尝试,真的很酷。最后,我可以在VR中握住一个物体,而不用看到我的手指穿透它。无论我对虚拟物体施加多大的力,手套都非常结实地挡住我(我被告知手套有一个安全机制,如果你施加太大的力,最终它保护用户,并防止力反馈单元损坏)。
我最喜欢的演示是水滴落在我的手指上并让我的手指移动,和跳动的心脏两个演示。在虚拟现实和现实世界中,我真的能感觉到某种神奇的力量在移动我的手,这是一种奇妙的感觉。
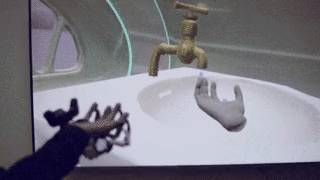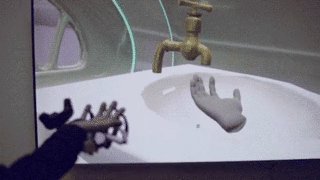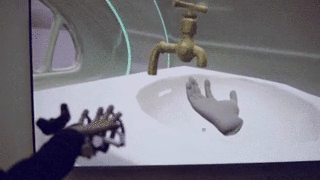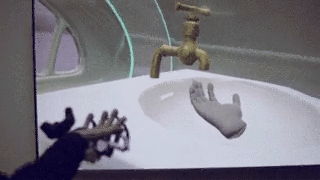
可变刚度压力也很酷。我能够挤压尖叫鸡玩具并且感受到挤压它的阻力。我能感受到不同按钮的触摸不同,不同的硬度、不同的反应等等。这是惊人的,因为它增加了我与VR世界互动的能力。我很想告诉你我的惊喜但是这真的很难描述我的感觉。效果很酷,但是现实主义也还很遥远。
我的大脑很容易意识到这种力量是不真实的。主要是由于这三个原因:
- 力来源于手套,所以只能作用于指尖,而实际上力可以作用于手指的不同部位;
- 这种力量并没有伴随着对我的肉的压力感,就像当有东西压在我的手指上时那样。在尝试没有触觉反馈,只是强制反馈的手套时,一切都感觉有点不自然:我手里拿着一个球体,我能感觉到它的存在,但我感觉不到任何关于它的触觉信息。不过,有了带有触觉反馈的手套,情况会好一些。
- 有时碰撞检测会出现故障,所以我的手指开始处于接触/非接触与物体表面的间歇状态,这使得系统对我的手指施加和消除碰撞力。这很有趣,但也很奇怪。不过,这是软件层的故障,而不是手套的故障。
- 在我看到物体向我施加力的那一刻,我能感觉到和我实际上感受的力有非常轻微的滞后。很小但很引人注目。
整体感觉是合成的力反馈。它有效,但感觉并不完全自然。我想我们可能是太早了,技术无法为我们提供这一点。
9.5触觉反馈
为了获得触觉的感觉,我戴上了新手套,并尝试了一个VR演示,我可以在不同的表面上移动我的手指。一个是等离子屏幕,一个是木头,另一个是上面有小石头的表面等等。
(此处为视频,请在原文中观看)
仅仅是用手指在上面移动,我就能感觉到指尖随着我接触到的表面的部分而振动。这要感谢手指的促动器,它以不同的振幅和不同的波形振动,给了我触觉的感觉。当然,更大的振幅和不同的振动模式对应着更粗糙的表面。我可以探测到不同种类的材料,但我可以很容易地发现,它并不总是一种真实的感觉。
对于等离子来说,这是非常真实的!我真的能感觉到我的手正在穿过一个电磁场!对于其他表面,感觉真的很好,但又有点“合成”的感觉,我不知道怎么解释,我能够很容易地分辨出我触摸的是什么表面,但它不完全像在现实生活中,它只是有点“近似”。
我可以看到这可以用于虚拟触屏和其他基于屏幕的VR互动。这无疑为沉浸式世界的自然互动打开了许多大门。
ABOUT US
参考文章:
作者:
Skarredghost
译者:糖醋排菇
为尊重版权和译者
转载请联系我们