
对于设计相关专业的同学来说,案例积累一直是学习过程中很重要的一部分。
尤其是在技术快速发展的今天,设计面对的问题越来越复杂,新的产品形态、交互方式和技术应用也在不断出现。案例的价值,也不只是提供一个“参考答案”,更重要的是让我们看到,面对不同的问题,设计师如何理解需求、组织功能,以及将技术转化为具体的产品体验。
接触不同领域的案例,可以不断拓展我们对设计的认识。真正遇到陌生的问题时,过去看过、分析过的产品和项目,也往往能够提供新的切入角度。但案例积累并不只是“找图”和收藏。一个产品为什么这样设计、回应了什么需求、处于怎样的使用场景、技术介入了哪些环节,以及用户与产品之间形成了怎样的互动,这些才是案例中更值得关注的内容。长期积累下来,案例也会逐渐转化为我们理解和分析设计问题的基础。
案例百科班- 交互考研经典案例备考必备
专题小课,专为碎片化学习设计
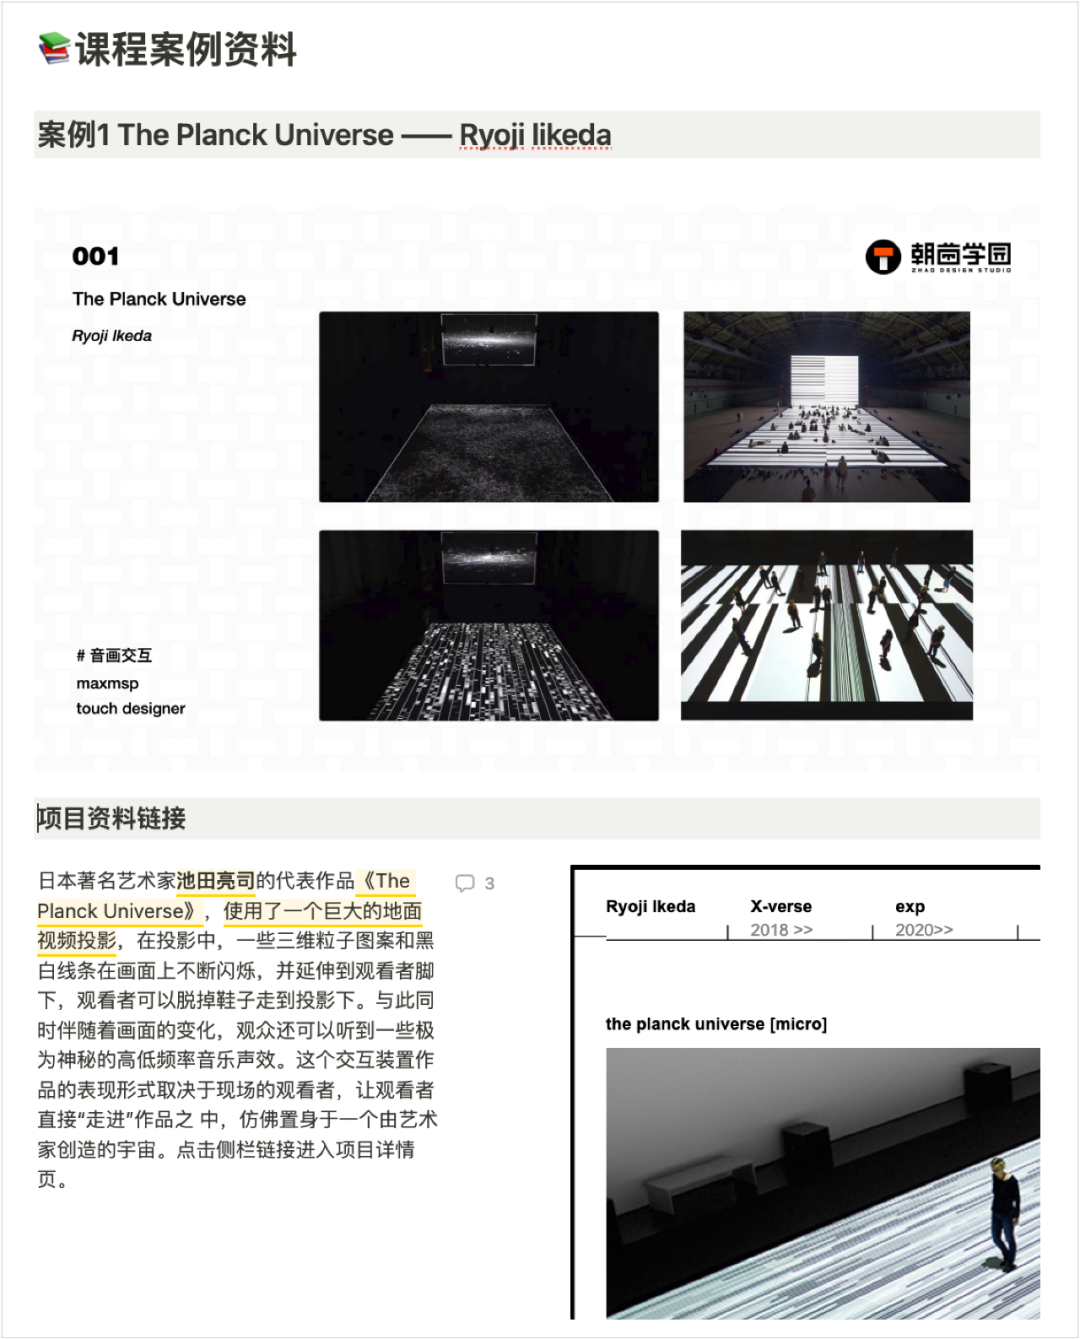
课后资料库,巩固学习开拓思维
上下滑动,查看更多
课程200+ 共建案例展示
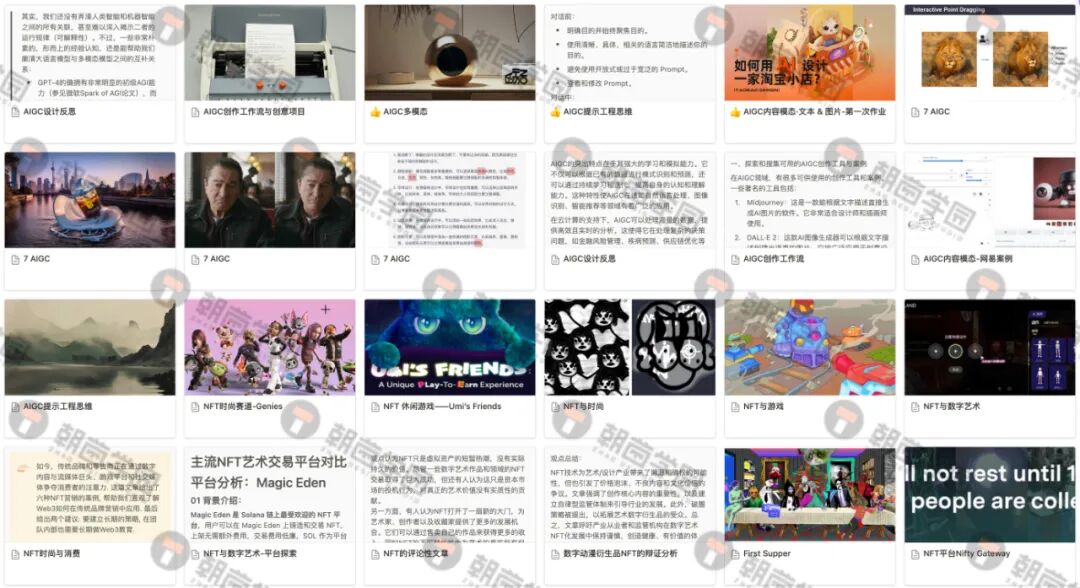
上下滑动,查看更多
继续补充灵感💡今天给大家整理了2026年的30个智能产品案例,从具体产品出发,看看不同技术是如何进入产品,并进一步影响功能、交互与用户体验的,也可以作为大家日常学习和设计时的案例参考~
具身机器人
- LG CLOiD
LG CLOiD 是一款面向家庭场景的人工智能机器人,采用双机械臂、移动底盘和灵巧手,可以完成抓取、搬运、开关设备等操作,并进一步处理烹饪、洗衣、整理等日常家务。
机器人头部集成摄像头、传感器、扬声器和生成式 AI,能够通过语音理解用户指令,同时感知家庭环境和物品。LG 将视觉语言模型(VLM)与视觉-语言-动作模型(VLA)结合,让机器人能够从“理解用户想做什么”进一步转化为具体的动作。
CLOiD 还可以连接 LG ThinQ 智能家居生态,与冰箱、烤箱、洗衣机等设备协同工作。例如根据用户需求从冰箱取出食材、放入烤箱,或在洗衣完成后进行衣物整理。相比单独控制某一台设备,CLOiD 更强调以家庭任务为中心,让机器人、家电和 AI 系统共同完成一系列连续操作。
- SharpaWave
SharpaWave 是 Sharpa 开发的一款仿人尺寸机器人灵巧手,采用五指结构,拥有 22 个主动自由度,能够完成更加复杂的多指协同与精细操作。它配备高分辨率触觉传感系统,可以实时感知接触位置、压力和滑动等信息,并根据物体状态调整抓握方式。
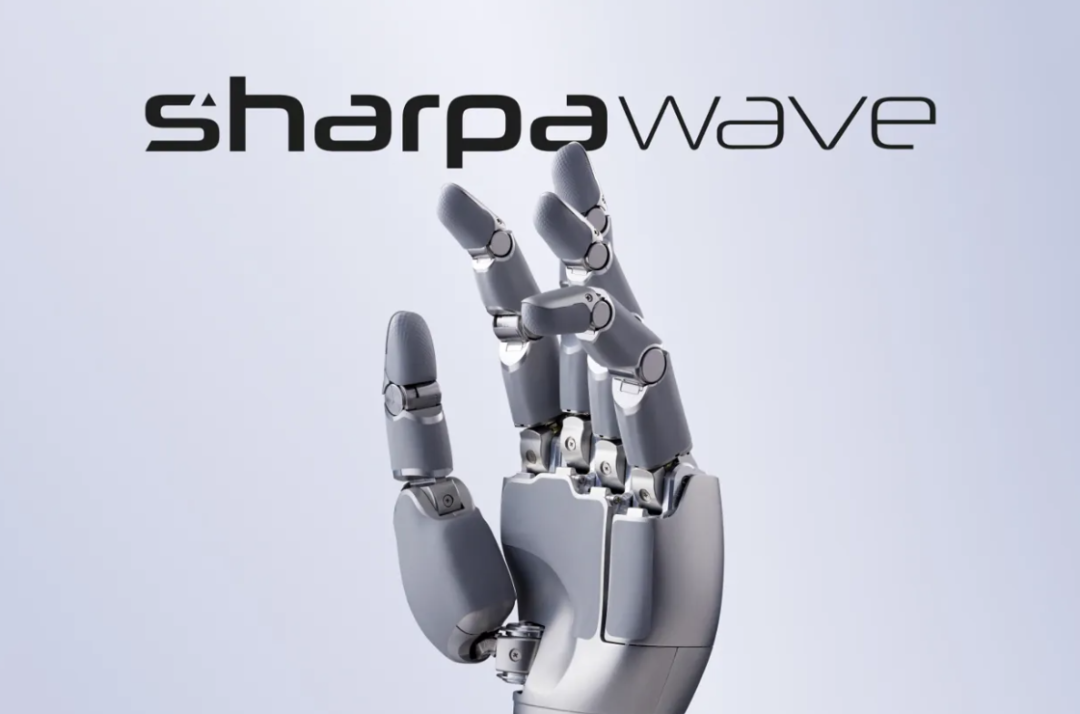
SharpaWave 的设计重点并不只是让机器人拥有一只“更像人”的手,而是通过 灵巧运动与触觉感知的结合,提升机器人在真实环境中的操作能力。例如,在处理容易变形、容易滑动或需要精细控制的物体时,机器人可以利用触觉反馈调整手指的位置和施力。
3、Atlas
Atlas 是波士顿动力推出的人形机器人,最新一代采用全电驱动设计,重点从运动能力展示进一步转向真实环境中的任务执行。机器人通过视觉感知环境,并利用灵活的机械臂和双手完成抓取、搬运、整理等操作。
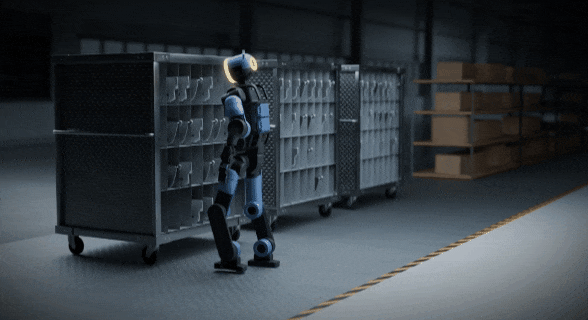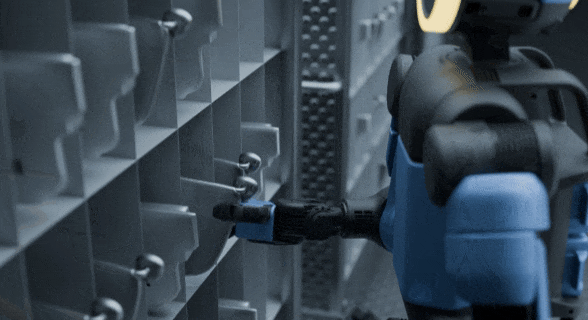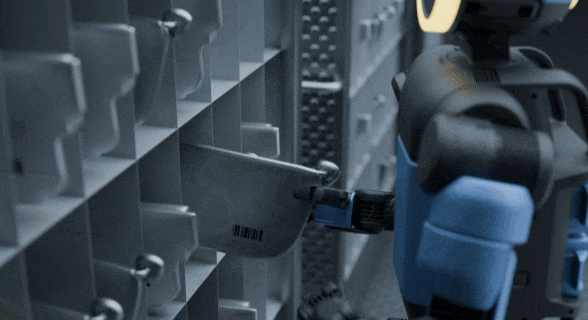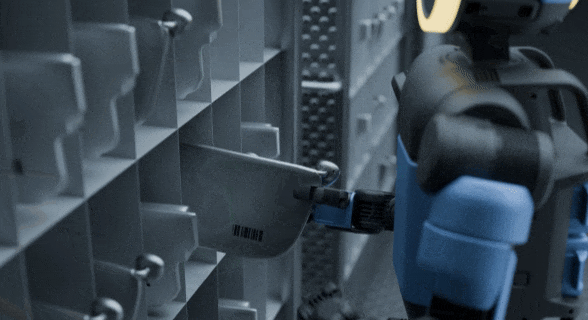
在工业场景中,Atlas 可以根据物体的位置和周围环境自主调整动作。例如面对不同摆放位置的零部件时,它能够识别目标物,并通过移动身体、调整姿态和改变抓取方式完成操作,而不是简单重复预设动作。
Atlas 的特点也体现了具身智能与传统机器人的区别: 机器人不再只是一个执行固定指令的工具,而是能够通过身体直接感知和作用于真实环境。 对设计而言,这意味着交互的对象也从屏幕、按钮等数字界面进一步扩展到空间、动作和人与机器人的协作关系。
4、宇树G1
Unitree G1 将视觉感知、运动控制与 AI 学习能力结合起来。机器人搭载深度相机和 3D 激光雷达,可以获取周围环境信息,并通过关节电机完成行走、跑步、起身、坐下等复杂动作。同时,G1 支持模仿学习和强化学习,能够通过训练不断优化运动控制能力。
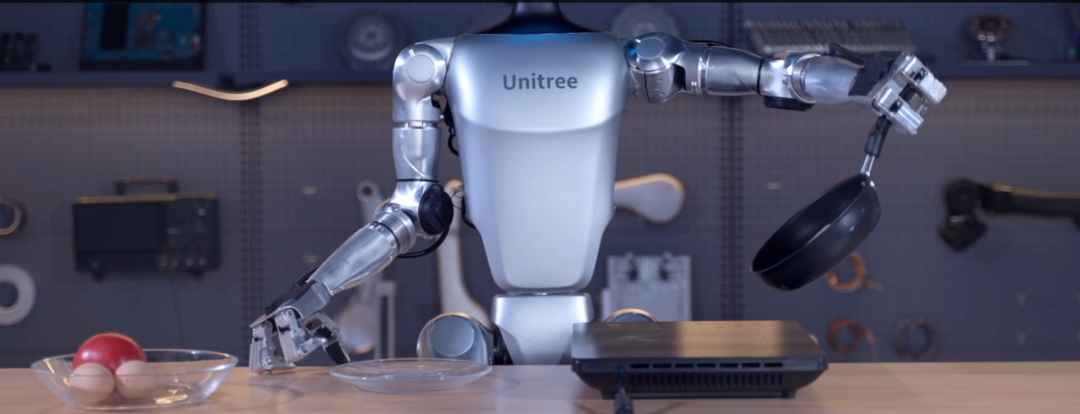
在操作能力上,G1 还可以搭配力控灵巧手,通过感知接触力完成抓取、拿取等精细操作。宇树也将 G1 定位为面向 AI 与机器人研究、开发和训练的平台,并通过 OTA 持续更新软件。相比功能固定的传统机器人,它更强调“感知—学习—行动”的持续迭代,让机器人本体成为一个能够不断扩展能力的智能载体。
陪伴机器人x 宠物
1、KATA Friends
KATA Friends将AI宠物、家庭机器人和智能家居结合在一起。机器人能够识别人脸、语音和发音,并通过大语言模型用户理解的表达。在持续使用的过程中,它会根据用户的交互形成不同的响应方式,让每次交流都不古巴。
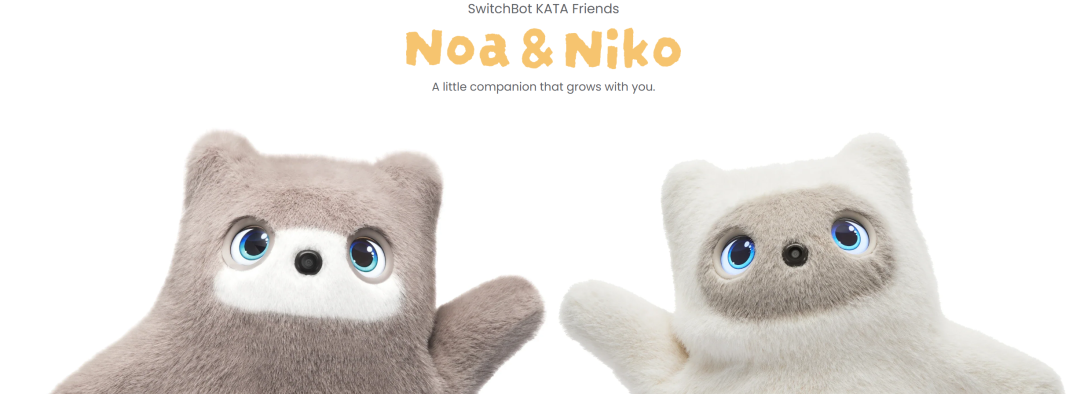
除了陪伴和互动之外,KATA Friends 还具备自主移动能力,可以通过 SLAM 采集和理解家庭空间,在房间内移动。它还能够记录生活中的片段,并通过拍照、语音和动作等方式参与用户的日常生活。
相比强调家庭机器人的任务执行,KATA Friends更关注的是 人与机器人之间长期关系的建立。它不仅仅是等待用户发出指令,而是通过记忆、掌握和持续互动,让机器人逐渐成为家庭生活中的一个“角色”。
2、Mirumi
Mirumi是一款可以挂在包上的小型陪伴机器人。它没有屏幕,也不需要通过 App 操作,而是通过非常简单的感知和动作与周围环境互动:机身的声音传感器感知声音并转动头部,头部的触摸传感器对触摸做出响应;即使没有人主动互动,它也偶尔会表现出有趣、羞害等类似的动作。
Mirumi 的特别之处在于,它并没有试图让机器人“做更多的事情”。柔软的毛绒造型、可以抱住包带的手臂,以及不断变化的小幅度动作,共同构成了一种非常轻量的陪伴体验。用户不需要下达指令,也不需要学习操作方式,只要在日常移动过程中偶然发现它“看向”自己,就可能产生一次互动。
这样的设计也让Mirumi 它削弱了功能和效率,转而通过形态、动作和情绪化表达来建立人与机器之间的联系。
3、Fuzozo
Fuzozo是一款操纵大小的毛绒 AI 宠物,将语音交流、触摸反馈和长期记忆结合在一起。用户可以直接与它对话,也可以通过触摸额头、下巴等方式与其互动;它会根据每天的交流和处理方式,逐渐形成不同的性格与回应。
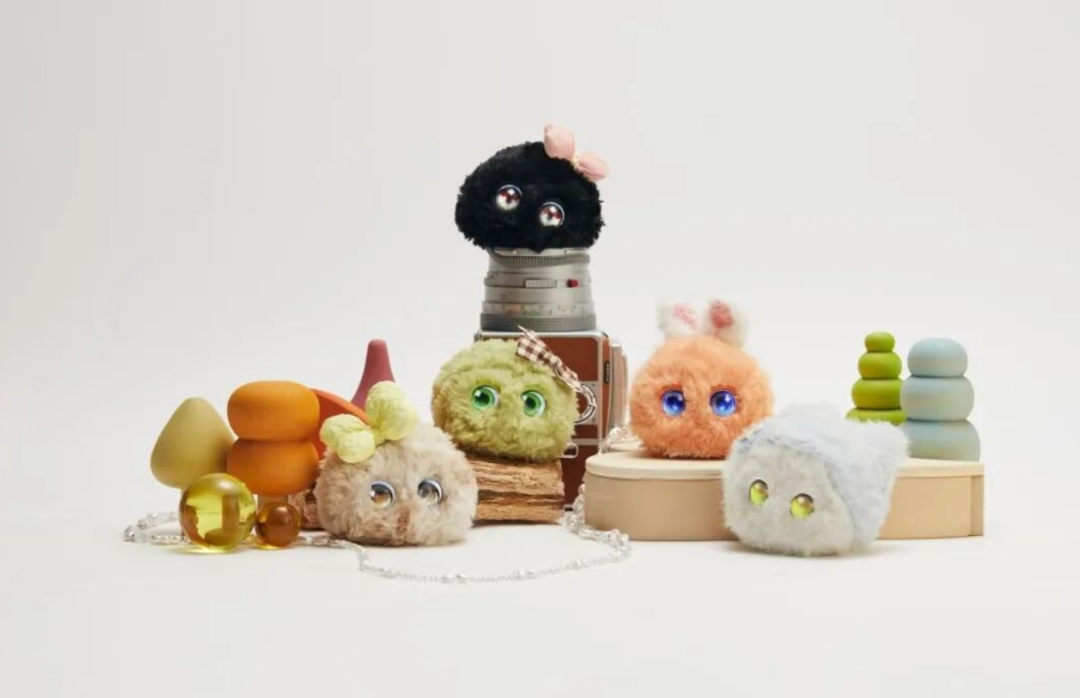
Fuzozo的一个特点就是把“AI成长”变成了产品体验的一部分。产品设置了五种不同的核心性格,随着持续互动,响应方式会进一步发生变化,即使是相同类型的Fuzozo,也可能因为用户不同的使用方式而形成不同的个性。
除了陪伴功能外,Fuzozo 还可以通过专属 App 查看日记、心声和成长记录,并支持 Fuzozo 之间的社交互动。它不采用摄像头,而是将重点放在 语音、触摸、记忆和长期互动 上,让 AI 从一次性的问答工具,变成一个可以持续思考的实体化陪伴对象。
4、Luka
Luka 是一款面向儿童阅读场景的 AI 陪伴机器人,核心功能是 识别实体绘本并进行智能伴读。孩子只需要打开一本绘本,Luka 就能识别书籍和当前页面,根据翻页继续讲读,不需要使用专门编码的书籍。
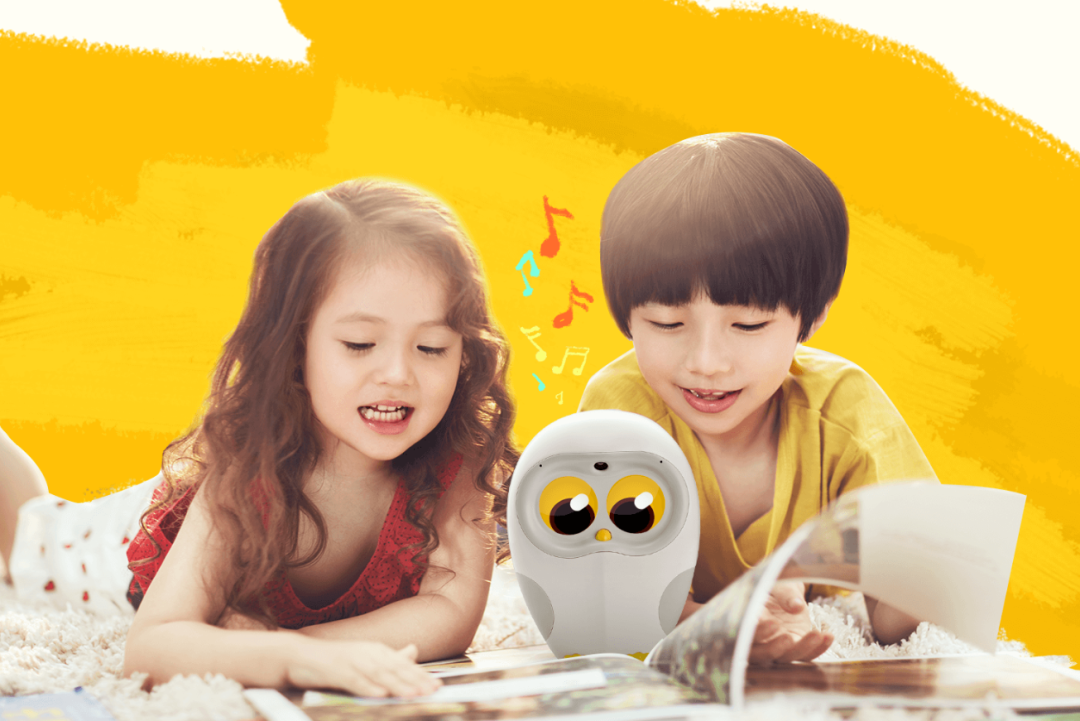
除了朗读,Luka 还加入了语音互动、英文伴读等功能。孩子可以在阅读过程中与它进行交流,让原本单向的“听故事”变成更有互动性的阅读体验。部分版本还支持家长通过 App 查看阅读情况,包括阅读时长、阅读数量和偏好等信息。
Luka 的产品设计比较特别的一点,是 把 AI 放在实体绘本之外,而不是用屏幕替代绘本本身。孩子依然需要拿起真实的书、自己翻页,机器人则负责识别、讲读和互动,在传统阅读方式和智能技术之间增加了一层陪伴式体验。
5、Luka小方机
相比放在家中的阅读机器人,小方机更强调 走进真实世界后的陪伴与探索。它是一款面向儿童的随身 AI 伙伴,可以佩戴在胸前,通过摄像头、语音等多模态交互,让孩子直接围绕身边的人、物和环境进行提问。
例如,孩子在户外看到一只昆虫、博物馆里遇到一件陌生的文物,都可以通过小方机进行识别和提问,再由 AI 对眼前的事物进行解释和延伸。产品搭载灵宇宙自研的 LingOS 交互系统,强调让现实环境本身成为交互入口,减少传统“打开 App—输入问题—等待回答”的操作流程。
小方机的设计重点也因此从“提供内容”转向“发现内容”:孩子走到哪里,哪里就可能成为学习和互动的场景。相比屏幕式的 AI 学习产品,它把摄像头、语音和 AI 能力放到一个可以随身携带的实体设备中,让真实世界本身成为信息获取和知识探索的入口。
6、Jennie
Jennie 是Tombot开发的一款机器人小狗,外形参考 8–10 周大的拉布拉多幼犬,主要面向情感陪伴场景。它能够感知触摸和声音,并通过耳朵、尾巴、头部动作以及幼犬叫声对用户作出回应。
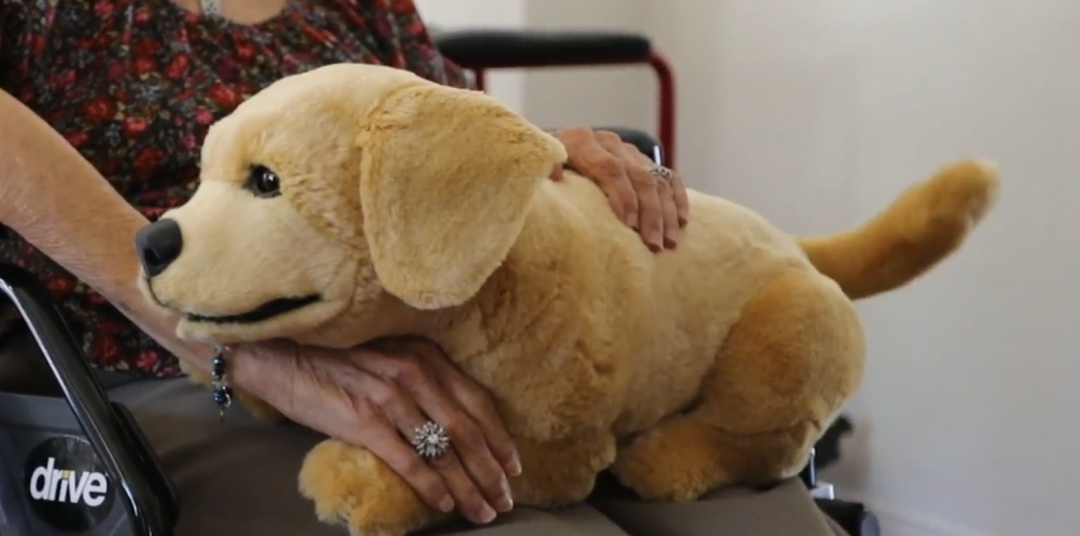
Jennie 的重点并不是完成复杂任务,而是模拟真实宠物的互动体验。它将触觉传感、动作和声音结合起来,让用户可以通过抚摸、呼唤等自然方式与机器人互动。相比屏幕或语音助手,这种设计更强调 通过实体形态和身体反馈建立情感连接。
7、Ollobot
Ollobot将自己定位为一种“Cyber Pet”,更强调机器人与家庭成员之间长期、持续的陪伴关系。它能够通过视觉、声音和环境感知了解家庭成员,并识别日常行为和互动习惯;随着相处时间增加,机器人会逐渐形成具有差异化的个性和回应方式。
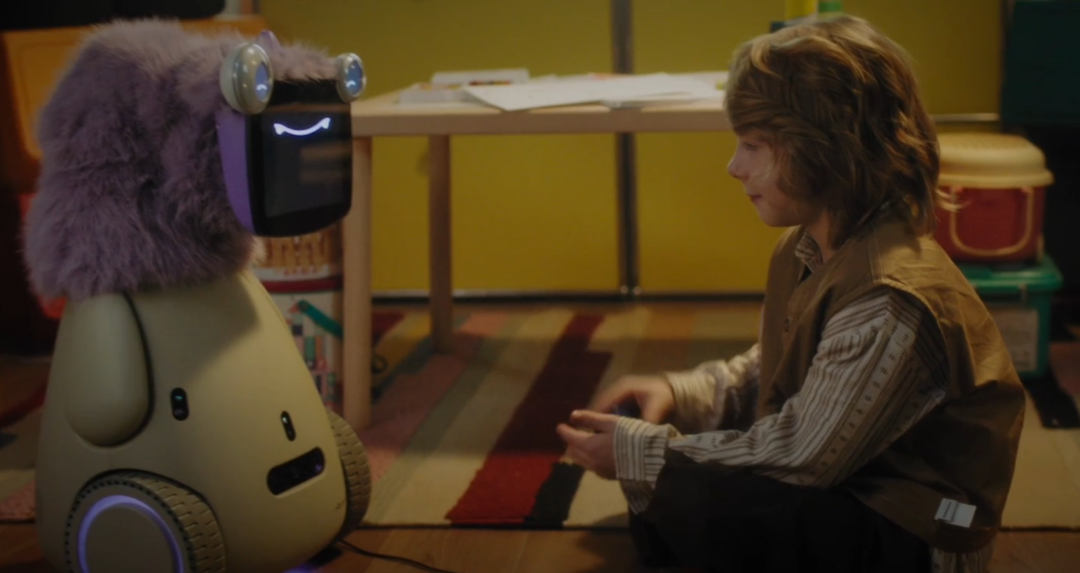
它的交互也不完全依赖用户主动下达指令。Ollobot 可以通过表情、身体动作和声音表达状态,并在合适的时候主动靠近用户、回应情绪或参与家庭活动。产品还能够记录日常生活中的片段,将这些互动转化为持续的“记忆”。
相比强调任务执行的家庭机器人,Ollobot 更关注的是 人与机器人之间的长期关系:机器人不只是完成某一项功能,而是在持续的互动中逐渐成为家庭生活的一部分。
8、Aura
Aura是一款面向宠物家庭的AI陪伴机器人,将 宠物陪伴、智能照护和家庭服务 结合在一起。它可以通过行为分析和声音识别判断宠物的状态,并将相关信息反馈给主人,让主人即使不在家,也能了解宠物的日常情况。
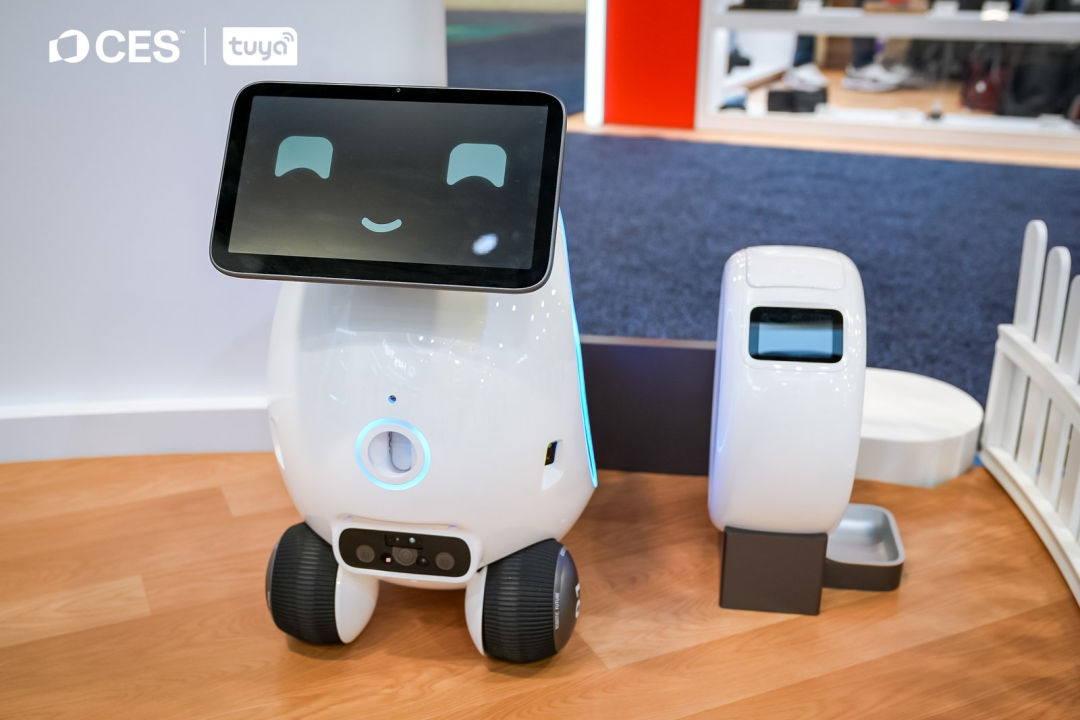
在互动方面,Aura 支持激光逗宠、投放零食、模拟宠物声音等功能,还可以通过摄像头识别和追踪宠物,自动记录它们玩耍、休息等日常片段,并生成短视频。它同时具备自主移动能力,可以在家中寻找宠物互动,电量不足时自动返回充电底座。
Aura比较有意思的一点,是它没有把 AI 只用于“控制设备”,而是让机器人主动进入宠物的生活场景: 既理解宠物,也主动陪伴宠物,还能把宠物与主人连接起来。
9、Rovar X3
Rovar X3是一款面向户外场景的 AI 移动机器人,采用轮腿结合的结构,可以跟随用户在户外移动,并承担物品携带、影像记录和互动陪伴等任务。它能够通过视觉感知环境和用户位置,在户外环境中自主跟随。
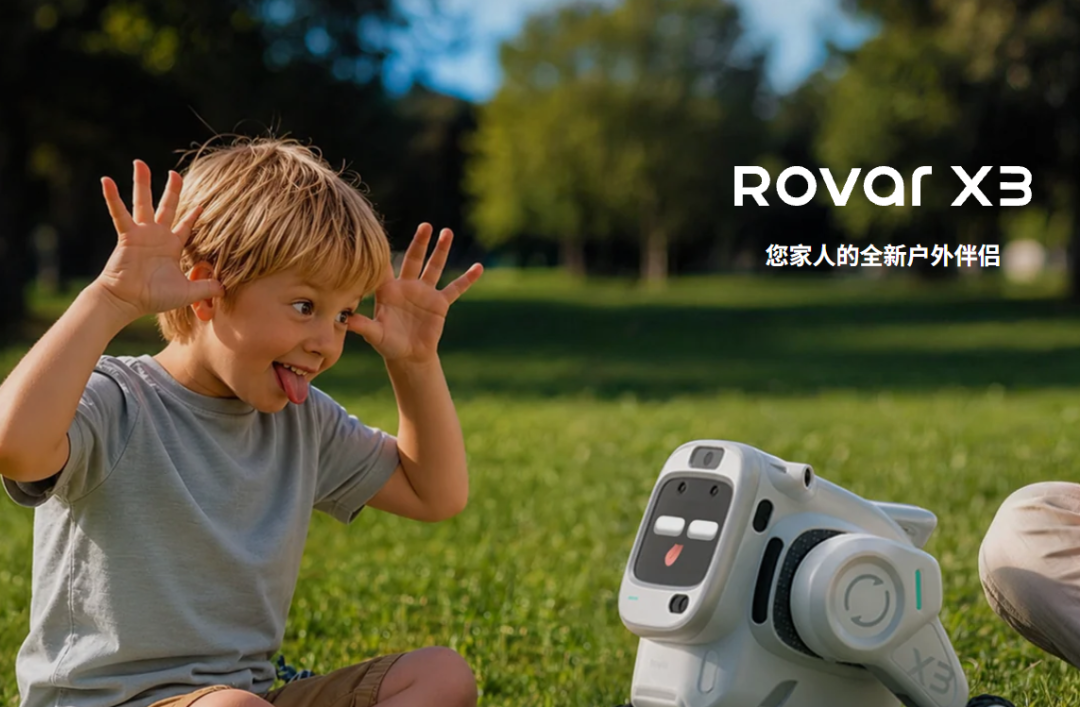
相比主要服务于家庭空间的机器人,Rovar X3 将机器人的活动范围进一步延伸到了公园、徒步等户外场景。它可以跟随儿童或家庭成员移动,也能够携带背包等物品,并通过摄像头记录周围情况。
智慧出行&智能驾驶
1、Micro
HCMF的Micro LED透明智慧车窗把显示、触控与汽车玻璃结合在一起。它将高透明度的 Micro LED 显示技术集成到后排车窗,并重新设计车窗升降机构,使显示区域能够随着车窗一起升降。
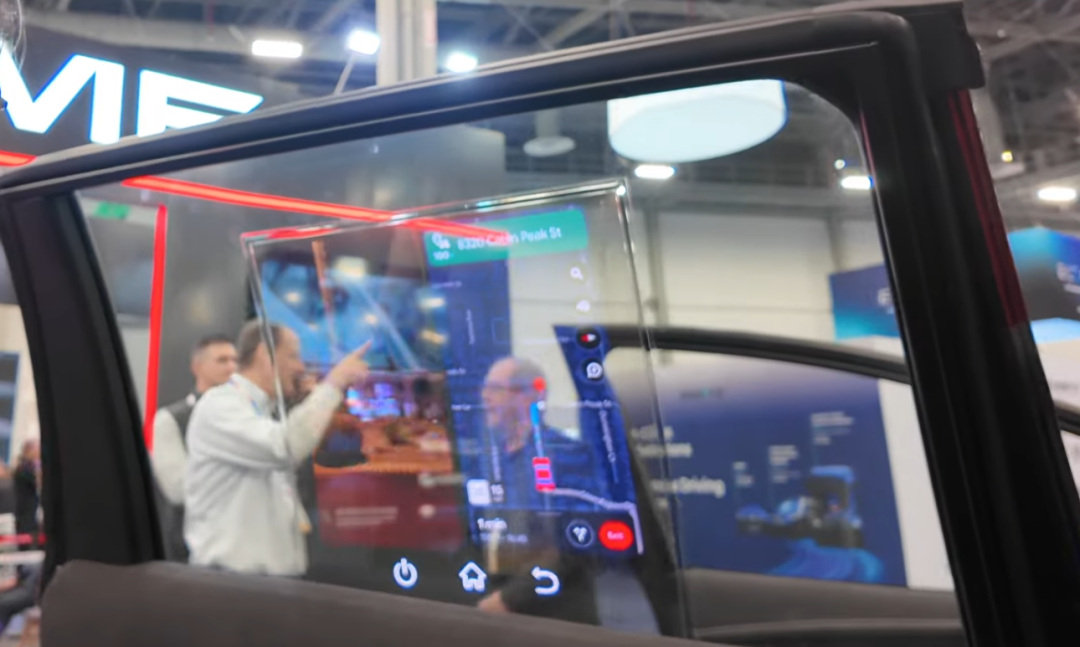
在保持车窗基本功能的同时,这块透明显示屏可以用于显示实时驾驶信息、停车辅助、后方碰撞警示等内容,也可以作为后排乘客的信息娱乐界面,例如观看内容、进行 AR 游戏等。当透明显示、触控和车身机械结构结合之后,汽车原本的物理界面也开始成为数字信息的载体。
2、AirConsole
AirConsole 是一套将游戏直接接入汽车信息娱乐系统的车内游戏平台。游戏运行在车载大屏上,乘客只需要用手机扫描屏幕上的二维码,手机就会变成游戏控制器,多名乘客可以同时加入同一局游戏,不需要额外购买手柄。
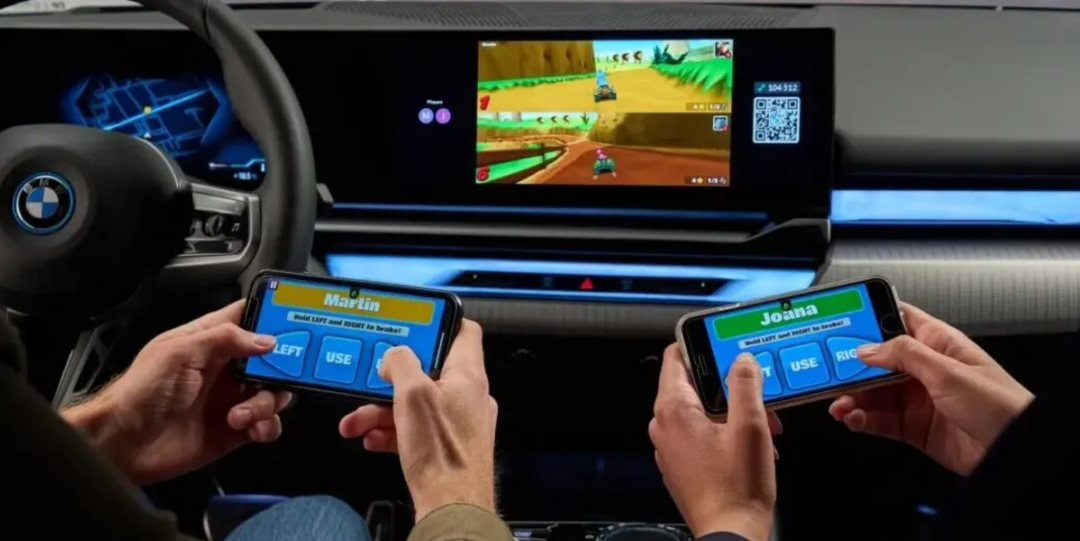
它提供赛车、运动、益智和派对等多种轻量游戏,并已经与 BMW、Volkswagen、Audi、Porsche、Škoda 等汽车品牌合作。部分车型还会将车内屏幕、声音和氛围灯结合起来,让游戏成为整个座舱体验的一部分。
AirConsole重新利用了汽车原本就存在的 大屏和乘客空间,同时把每个人手里的手机变成个性化控制器,让汽车从单纯的交通工具进一步成为多人互动和娱乐的空间。
3、Waymo Ojai
Waymo Ojai 是一款专为自动驾驶出行服务设计的纯电动车。相比传统汽车强调驾驶位,Ojai 从一开始就围绕乘客体验重新规划车内空间:采用低地板和较平整的地面,车内拥有更开阔的座舱,并配备三块 LED 屏幕,用于温度、音乐等功能控制。
Ojai 搭载第六代 Waymo Driver,结合激光雷达、摄像头、雷达等传感器完成环境感知和自动驾驶。它的设计重点也从“如何让人驾驶汽车”转向“人在自动驾驶汽车里如何度过旅程”。例如,车内加入了无障碍扶手、盲文和屏幕阅读器兼容等细节,并进一步将车厢设计成更接近休息和活动空间的“移动客厅”。
4、Tensor Robocar
Tensor Robocar 可以理解为一款从自动驾驶出发重新设计的个人汽车。它原生支持 L0–L4 多级驾驶模式,在 L4 自动驾驶状态下,方向盘和踏板可以收起,中央屏幕也会移动,从而释放驾驶位空间,让车内从传统“驾驶舱”变成更接近休息、娱乐和办公的移动空间。
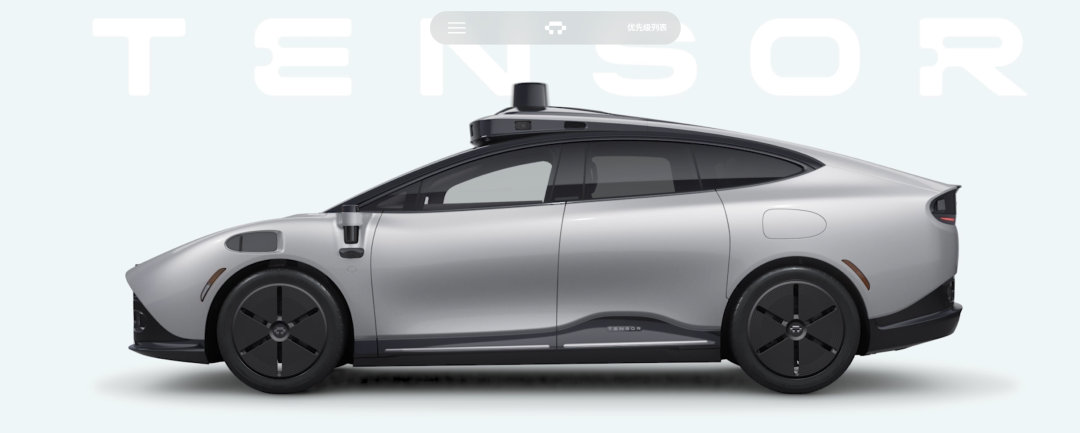
车辆还搭载多种摄像头、激光雷达和毫米波雷达,并将多模态 AI Agent 融入车内,可通过语音等方式与用户交互。Tensor 的设计重点在于:当驾驶不再是汽车的核心任务后,汽车内部空间和人与车的关系也可以重新定义。
5、TRINITY
TRINITY 是一款单人电动智能三轮车,采用自平衡结构,让三轮车在保持稳定性的同时拥有类似两轮车的灵活性。车辆搭载 NVIDIA DGX Spark 作为 AI 计算核心,并结合视觉感知和 AI Agent,让车辆能够理解周围环境,并通过对话式交互处理导航、日程、娱乐等任务。
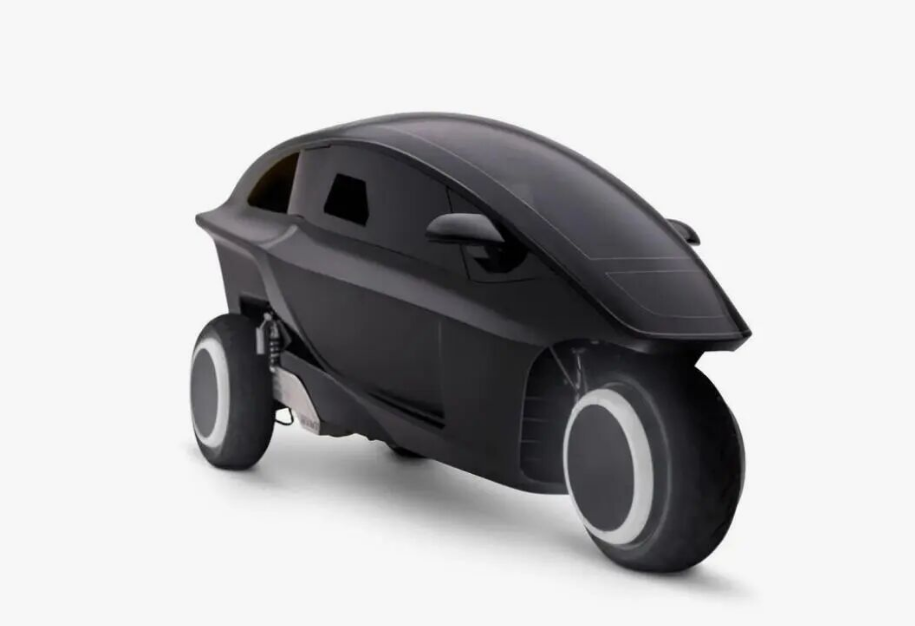
它并非以完全自动驾驶为目标,驾驶仍由用户完成,AI 更多承担信息理解、任务管理和车内交互等角色。TRINITY 将传统三轮车的机械平衡结构与生成式 AI、视觉感知和智能座舱结合,也展示了 AI 如何从“辅助驾驶”进一步进入个人出行产品本身。
6、Serve Robotics
Serve Robotics 的送餐机器人主要用于城市最后一公里配送,能够在人行道上自主行驶,将餐食从餐厅运送到用户手中。机器人需要在真实城市环境中应对行人、路面障碍等复杂情况,并通过传感器持续感知周围环境,完成自主导航和配送任务。NVIDIA 的数据显示,Serve 的第三代机器人已经完成超过10万次自主配送。
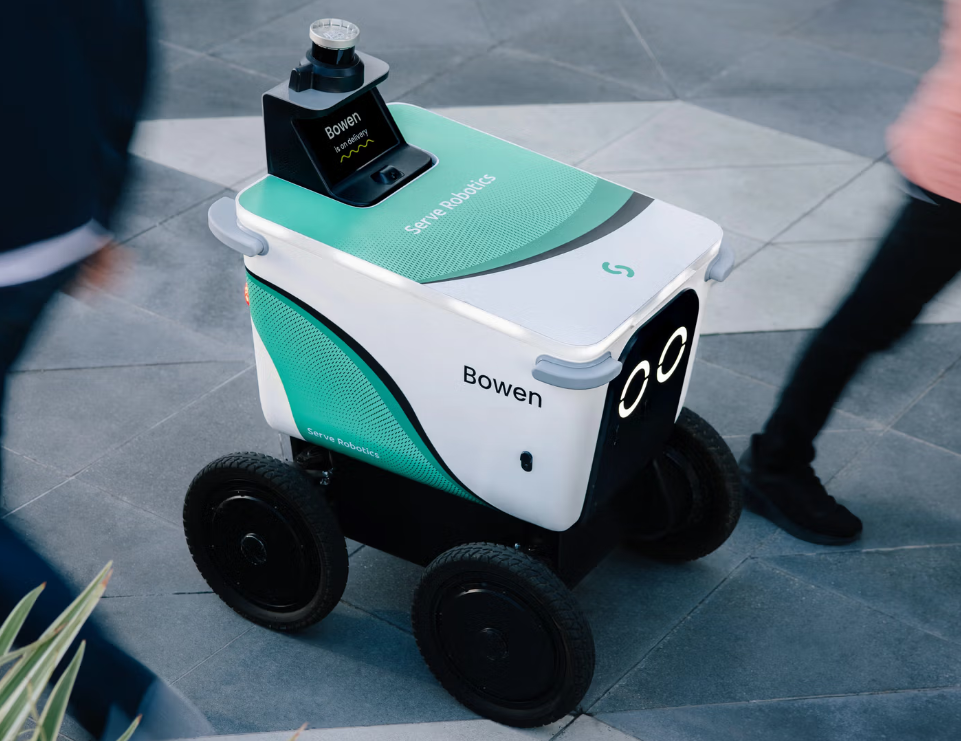
在技术层面,Serve 使用 NVIDIA Jetson Orin 作为边缘计算平台,并通过 NVIDIA Isaac Sim 进行机器人仿真和训练。相比传统配送方式,它把原本由人完成的“取餐—行走—避障—送达”流程转化为机器人在公共空间中的自主服务,也让自动驾驶技术从道路车辆进一步进入城市步行空间。
7、新石器 X6
新石器 X6 是一款面向城市物流的 L4 级无人配送车,主要承担中转场站、物流网点与驿站、写字楼之间的接驳运输和串点配送。车辆采用较大的封闭式货舱,单次可装载约 800–1000 件货物,并支持通过 App 进行车辆调度和实时查看运行状态。
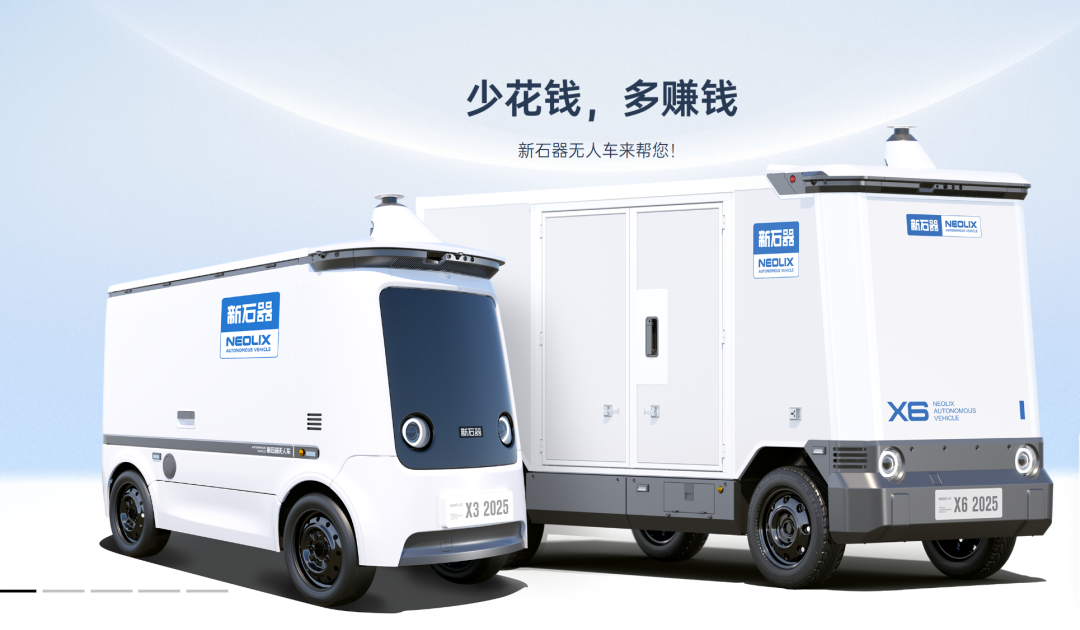
在自动驾驶层面,X6 搭载 12 个高清摄像头和 1 个激光雷达,通过视觉 BEV、占用网络等技术感知周围环境,并能够在机动车道、非机动车道以及园区等场景中自主行驶和停车。相比传统物流车辆,它将驾驶、路径规划和运输过程进一步自动化,让无人车成为城市物流体系中的移动基础设施。
智能家居产品
1、DeRUCCI T11+
睡眠过程中,DeRUCCI T11+会持续感知用户的身体状态和睡姿变化,并通过 AI 算法自动调整床垫的支撑。产品采用 14 个柔性调节单元,将肩、背、腰、臀、腿划分为五个区域,可根据不同身体状态提供个性化支撑;左右两侧还能独立调节,适应两位使用者不同的睡眠习惯。官方资料显示,T11+ 的 AutoFit 智适应技术能够在 20 毫秒内识别睡姿变化,并提供超过 6000 种支撑方案。
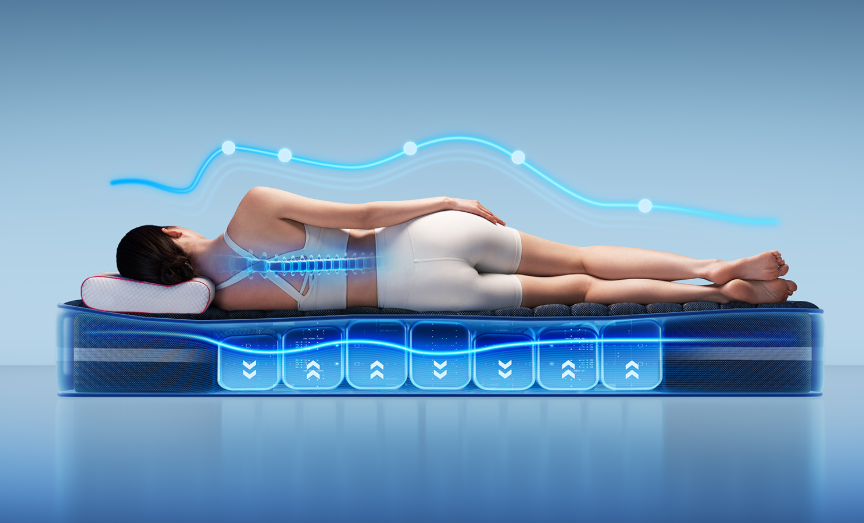
除了调节支撑,T11+ 还通过无感睡眠监测记录心率、呼吸、体动等数据,并在 DeRUCCI AI App 中生成睡眠报告。它把 AI 从手机、音箱等数字设备进一步带入床垫这一传统家具,让家具能够根据人的实时状态主动改变自身,也体现了智能产品从“人操作产品”向“产品主动适应人”的变化。
2、Roborock Saros Rover
Roborock Saros Rover是一款采用双轮腿架构的机器人吸尘器。它通过可伸展、可升降的轮腿结构改变机身高度和运动方式,使机器人具备跨越楼梯、门槛和不同高度地面的能力,也能够完成转向、急停等复杂动作,让清洁范围从传统的平面空间进一步延伸到多层环境。
在运动控制上,Saros Rover 结合 AI 算法、运动传感器和 3D 空间感知技术,实时判断地形和环境变化,并动态调整轮腿姿态,在斜坡、弧形楼梯等复杂场景中保持机身稳定。它将传统扫地机器人的“轮式移动”升级为更接近腿式机器人的空间运动,让家庭清洁机器人开始具备适应复杂地形的移动能力。
3、Navimow X3
Navimow X3是一款面向大型草坪的无边界智能割草机器人,无需在草坪中预埋边界线即可完成区域识别、路径规划和自动割草。它通过 EFLS 3.0 定位系统和 AI Assist Mapping 建立草坪地图,并支持设置虚拟边界、禁区和不同区域之间的通行路径。最大覆盖面积可达 10000㎡,适用于大型庭院、庄园等复杂户外空间。
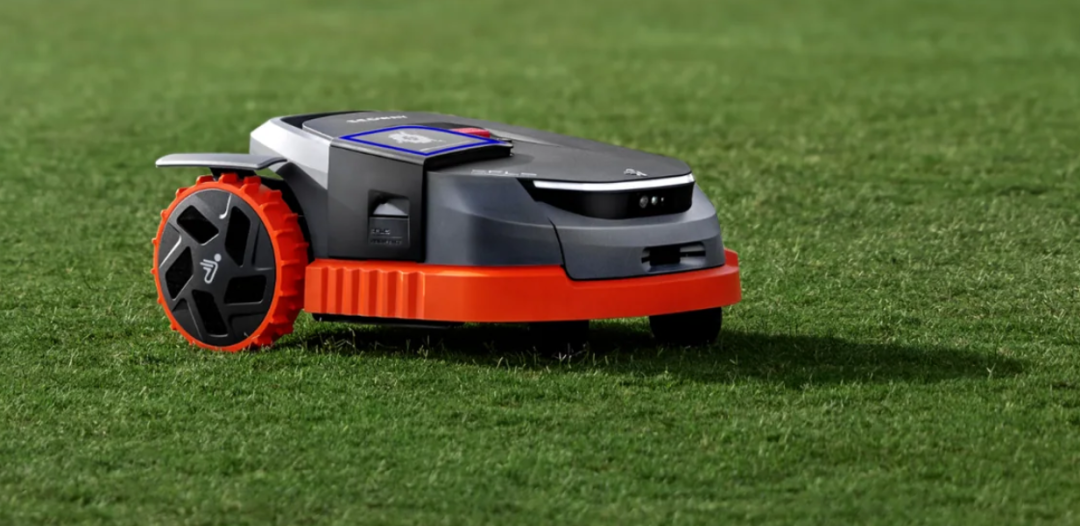
X3 配备 300° RGB+ToF 视觉感知系统,能够识别人、宠物、家具等多种障碍物,并根据环境变化实时调整行驶路线;摄像头还可以识别草坪边缘,让机器人沿真实边界进行割草。它将定位、视觉感知和自主运动结合起来,使传统的“人工判断哪里需要修剪”转变为机器人对整个户外空间的自主理解和管理。
4、Acemate
Acemate是一款面向单人训练的 AI 网球机器人,能够通过双目摄像头识别来球的轨迹、速度和落点,并利用四个麦克纳姆轮在球场上自主移动,调整到合适的位置接球,再将球回击给训练者。除了真实对打,它还支持发球、训练等模式,可以通过 App 设置击球速度、旋转和训练内容。
Acemate不只是按照固定程序“发球”,而是能够根据使用者的击球实时做出反应。机器人同时承担了视觉感知、移动、接球和回球等多个环节,让单人训练形成连续的互动回合,也体现了 AI 视觉与移动机器人结合后,运动产品从工具向智能陪练角色的转变。
5、Birdfy
Birdfy 是一款将喂鸟器、摄像头和 AI 识别结合起来的智能喂鸟器。鸟类靠近或停留时,摄像头会自动捕捉照片和视频,并通过 Birdfy App 向用户发送提醒,用户无需一直守在旁边,也能实时观察鸟类活动。部分型号还支持 2K 画质、夜视和双向音频等功能。
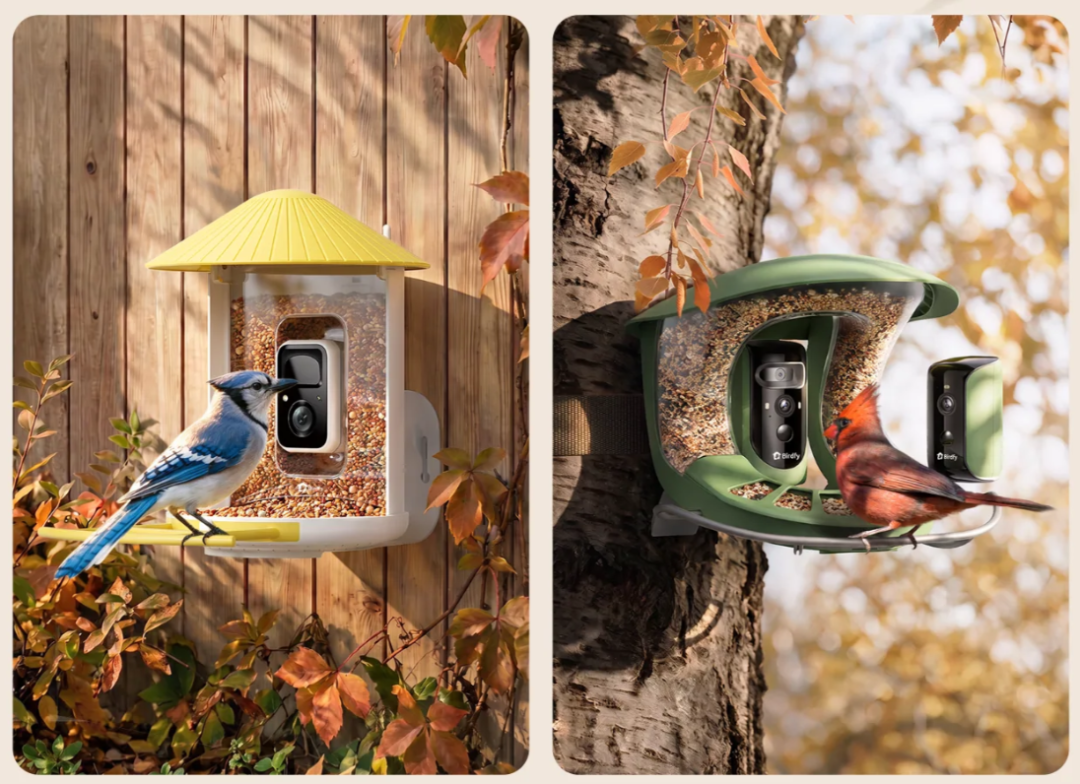
Birdfy 还添加了“看懂鸟”的功能。Birdfy 的 AI 鸟类识别可以识别 6000 多种鸟类,并将识别结果直接反馈给用户;目前 Birdfy 还在通过 OrniSense 扩展对鸟类行为、生命周期等信息的分析。它把原本被动等待鸟类出现的喂鸟器,转变为能够主动感知、记录和解释自然环境的智能产品。
智能可穿戴设备
1、ROG XREAL R1
ROG XREAL R1是一款 240Hz 微型 OLED 全高清 AR 游戏眼镜,可在用户眼前呈现最高等效 171 英寸的虚拟大屏。眼镜拥有 57° 视场角,能够提供高刷新率、低延迟的大屏游戏和影音体验,同时支持自动亮度调节和空间音效。
在显示交互上,R1 支持随头部移动的动态显示,也可以通过锚定模式将虚拟屏幕固定在现实空间中的特定位置。无需额外软件即可完成空间定位,让虚拟画面从“跟随视线移动的屏幕”变成固定在空间中的显示界面。它将传统显示器压缩进眼镜形态,也让屏幕从固定的实体设备变成可以随身携带、自由调整位置的空间对象。
2、Fraimic
Fraimic 是一款将电子墨水屏与生成式 AI 结合的智能画框。用户可以直接对着画框说出想要的画面,例如描述一个场景、风格或主题,内置麦克风会采集语音,并调用 OpenAI 的图像生成模型生成对应作品,再显示在画框上。它采用彩色 E Ink 屏幕,画面更加接近传统纸张和艺术品的视觉效果。
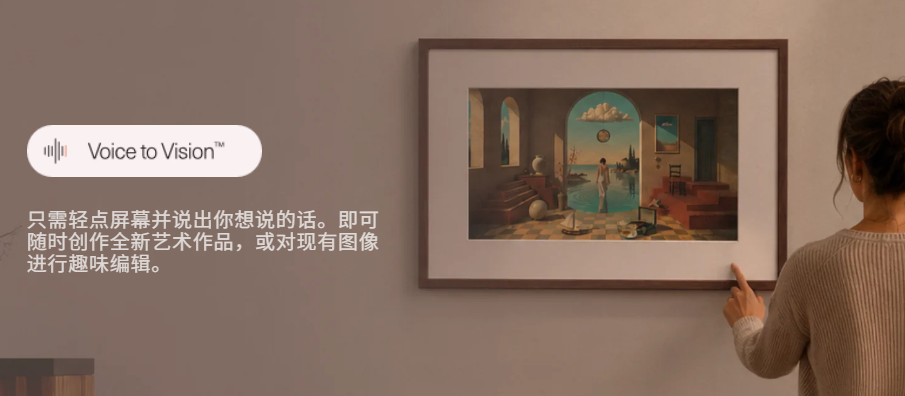
画框内置加速度传感器,可以判断设备处于横向还是竖向,并自动调整画面的显示比例;用户也可以通过网页上传自己的图片。相比传统只能循环展示固定内容的电子相框,Fraimic 让画框本身成为一个可以持续生成和更换内容的创作界面,将“生成图像—展示作品”整合进了一个实体产品中。
3、Vocci AI
Vocci AI 将麦克风、录音和 AI 能力集成进戒指形态。用户双击戒指上的按键即可开始录音,不需要拿出手机;录音结束后,系统会自动生成文字记录、摘要、重点内容和行动事项,并支持识别不同说话者。戒指单次可连续录音最长约 8 小时,适合会议、对话以及随时记录灵感等场景。
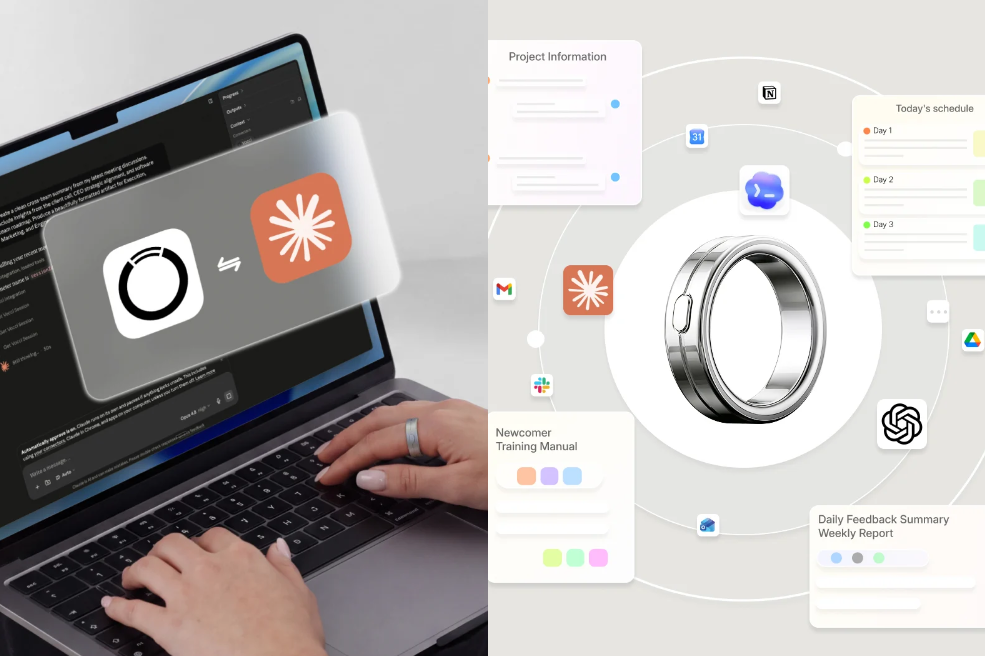
在交互方式上,Vocci 尽量减少屏幕和复杂操作,用户通过戒指上的实体按键完成记录,再将语音内容交给 AI 整理和处理。它还可以将整理后的内容连接到 Claude、Notion 等工具,让一次对话进一步转化为后续任务。相比传统会议记录工具,Vocci 更强调“随身佩戴、随时记录”,将 AI 从手机和电脑中的软件功能延伸到了日常佩戴的实体设备。
4、Rokid Max
戴上 Rokid Max,用户眼前就能获得一块相当于 6 米外 215 英寸的大型虚拟屏幕。眼镜采用 Micro OLED 双目显示,最高支持 120Hz 刷新率,视场角约 50°,可用于观影、游戏和移动办公。整机重量约 75g,并支持 0~-6.00D 的近视调节。
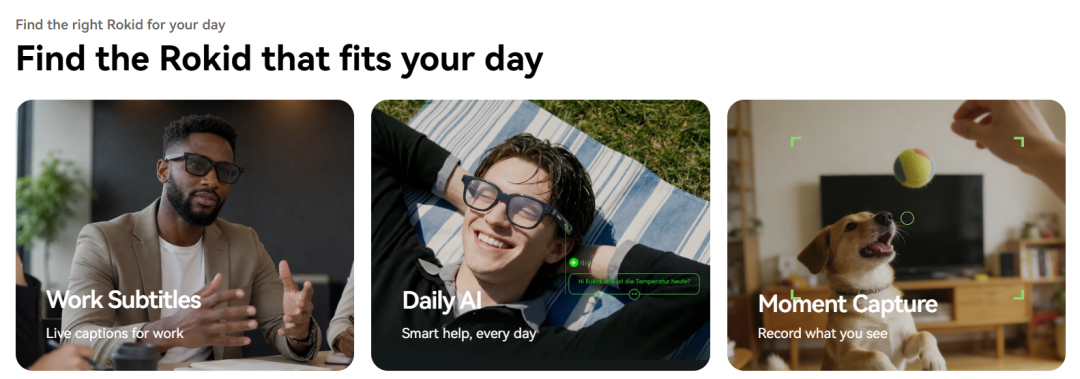
在交互方式上,Rokid Max 配备 3DoF 头部追踪,可以根据用户头部运动调整虚拟画面的显示位置,同时支持 2D、3D 内容切换。它把原本固定在墙面、桌面上的显示器转化为可直接佩戴的虚拟屏幕,让“大屏”从一个具体的实体设备变成随身携带的空间显示界面。
5、LumiSleep
LumiSleep是首款消费级脑电睡眠产品,它通过 EEG 直接读取大脑活动,引入毫秒级实时脑电闭环调控技术,并生成个性化声学干预,引导大脑自然入眠。不同于依赖心率与运动数据的传统方案,LumiSleep 基于真实脑电信号捕捉入睡关键脑波模式,构建“感知—理解—反馈”的实时闭环,实现非侵入、无药物、无刺激的睡眠引导。
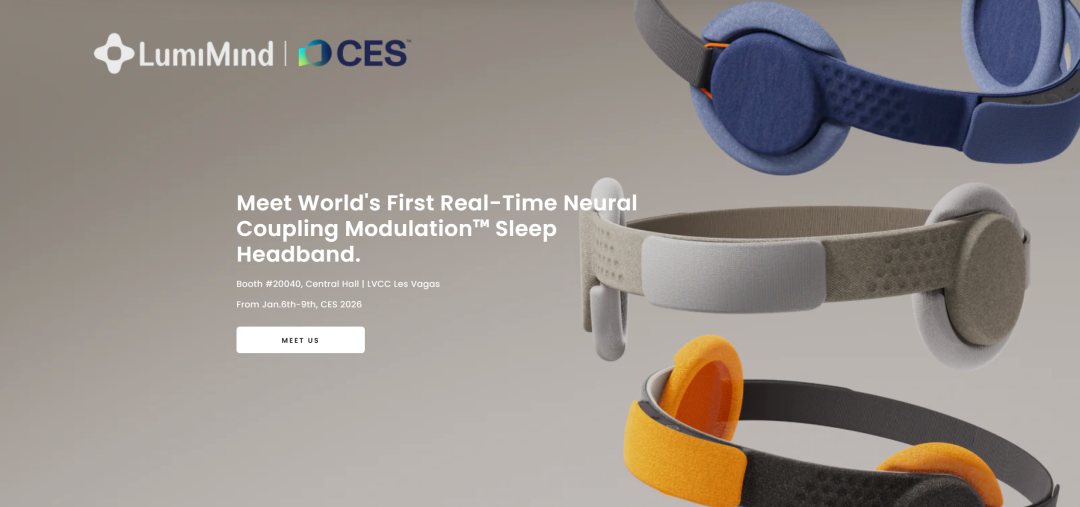
LumiSleep 以睡眠这一高频刚需场景为切入点,将复杂的神经调控技术转化为可穿戴、可日用的健康产品,展示了脑机接口技术进入大众生活的现实路径。为我们思考如何将前沿神经科学转译为温和、自然、以人为本的交互体验,并探索未来“脑机交互”在健康与生活方式领域的设计提供了参考。
6、Strutt ev¹
Strutt ev¹ 是 Strutt 推出的一款智能个人出行产品,将汽车的智能驾驶技术与机器人技术结合到小型移动设备中。产品通过 LiDAR、摄像头、ToF 和超声波传感器 构建 360°环境感知系统,可以识别周围环境,并进行路径规划和智能避障。
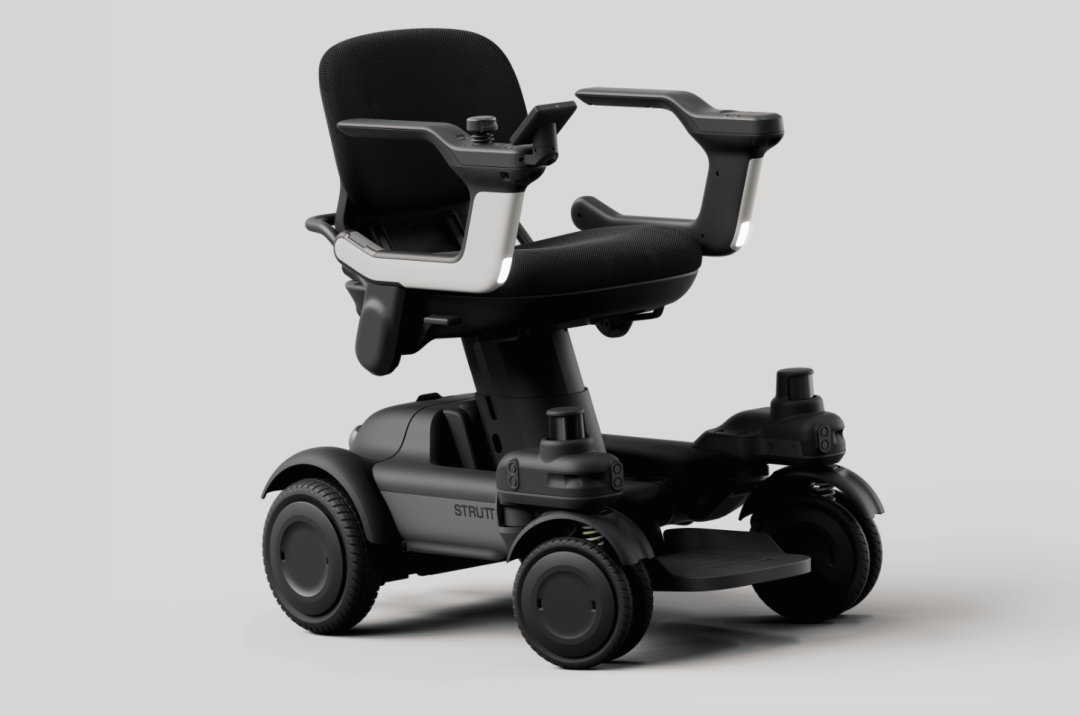
在实际使用中,用户可以通过屏幕或语音指定目的地,系统自动规划路线;遇到障碍物时,也能够根据环境变化调整行驶方向和速度。其 Co-Pilot 模式还会对用户的操作进行辅助,让转向、制动等动作更加平稳。
Strutt 的案例比较特别的一点,是 把原本属于汽车的智能感知和自动驾驶能力,重新放进了个人出行产品中。这也说明,当传感器、AI 和机器人技术进入日常产品后,设计不仅要考虑产品本身的造型和操作方式,还需要重新思考人与产品、产品与环境之间的关系。