
在人工智能的浪潮中,“感知”这个词频繁出现。无论是自动驾驶的摄像头、智能家居的语音识别,还是AR/VR设备中的空间定位,它们都在试图模仿人类的感知系统——去“看”、去“听”、去“理解”外部世界。
感知智能(Perceptual Intelligence)正是这一切的起点。它是人工智能的底层基础,也是人机交互的第一环节。只有当机器真正“感知”到环境信号,后续的认知、决策与反馈才有意义。
PART1
从人到机器:感知机制的迁移
人类感知的本质,是把外界的物理刺激转化为心理体验。我们的视觉、听觉、触觉、嗅觉和味觉共同构成了一个复杂的感知系统,而大脑则在接收信号后进行加工、理解、记忆和学习——这就是认知。
设计与技术的融合,离不开对“人”的深刻理解。一个优秀的交互系统,必须符合人的心理模型与行为模式。例如,人类倾向于聚焦视觉中央区域(中央凹),而在黑暗环境中更依赖周边视觉。这样的认知规律,正是交互界面和可视化设计的重要依据。而机器的感知体系,是模仿人类感知建立起来的。视觉传感器取代人眼,麦克风模仿耳朵,力传感器模拟触觉系统。它们以“信号”为媒介,实现了信息输入的人工化。
从设计的技术环节来说,感知是获取数据的第一步。它负责收集场景(Scenario)和用户(User)的信息,为后续的人机协同提供输入条件。感知的准确性,决定了整个系统的智能程度——机器能“感知”多精确,就能“理解”多深入。
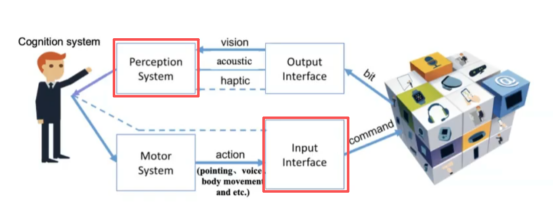
人机交互中的感知环节
PART2
视觉机制:最强的感知通道
目前的智能设备和人机交互支持的感知通道主要是视觉、触觉、听觉这三种。而视觉通道占据人体感知80%以上,随着计算机视觉(computer vision)算法的发展和AI的强大的能力,视觉感知是最准确最快的感知方式。
人的视觉机制
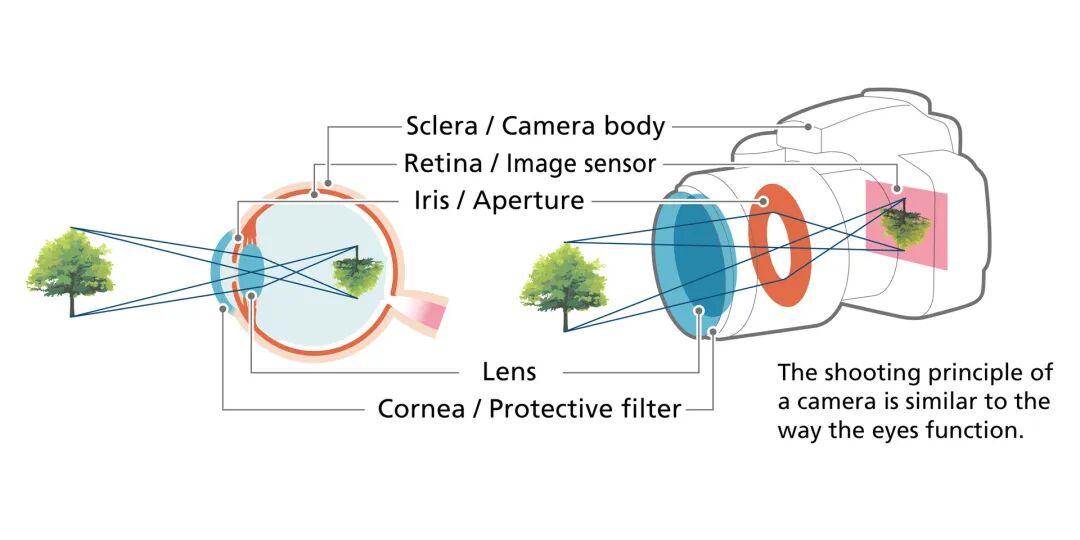
人的视觉细胞会将外界的光信号转化为电信号,再传递给大脑进行加工和理解。整个过程由眼睛的多个关键结构共同完成:角膜承担主要的折射作用,晶状体相当于可调节焦距的透镜;虹膜和瞳孔则像光圈一样控制进入眼内的光线亮度,而视网膜是呈球状分布的感光面,负责接收光信号并启动神经反应。
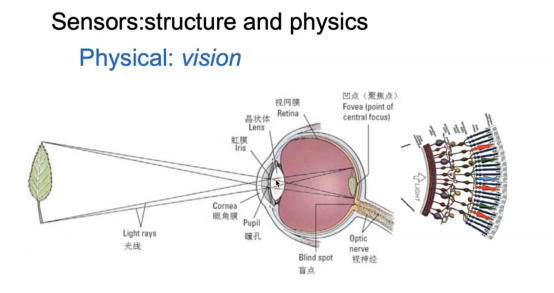
人眼成像原理
在人眼的空间范围上,水平视野大约为160度,垂直约135度,这使得人类能够在较宽广的范围内获取环境信息。然而,在VR或AR等虚拟环境中,由于显示设备的视场受限,用户的可视角度被压缩,导致视觉沉浸感与真实感会有所下降。
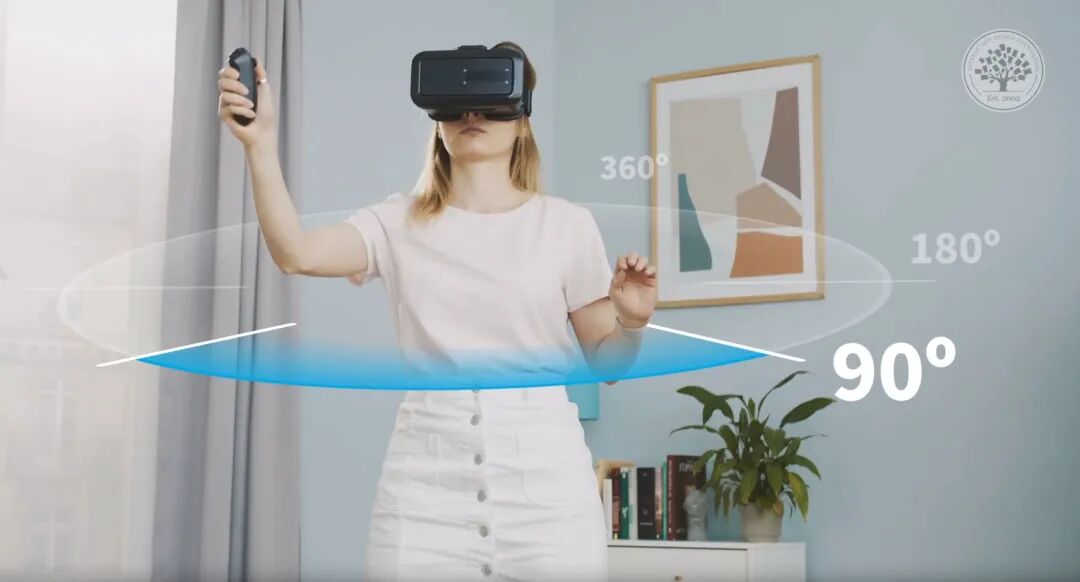
© Interaction Design Foundation,CC BY-SA 4.0
视觉分辨力是衡量人眼感知细节能力的重要指标,指的是人眼能够分辨两点之间最小角度(θ)的倒数。它受到物体细节、亮度对比等多种因素影响。设计领域常以此为依据来确定屏幕分辨率与显示精度,使其匹配人眼的感知阈值,从而在视觉体验上达到清晰与舒适的平衡。
视觉暂留特性
视网膜上分布着两类感受器:视锥细胞(cone)和视杆细胞(rod)。视锥细胞主要集中在中央凹区域,负责白天的注视性视觉,能够区分色彩,对黄色光最为敏感;视杆细胞则位于视网膜边缘,主要用于夜间和弱光环境下的感知,能够区分明暗,对绿色光最为敏感。
人的视觉刷新频率约为100毫秒,当光线变化频率低于50Hz时,人眼会感受到闪烁现象。正是由于这种视觉暂留特性,我们能够在快速变化的影像中感知到连续的运动画面,这一原理被广泛应用于电影、动画和显示技术中。此外,人类的注意力集中在中央凹(fovea)区域,这也是我们在观察细节或阅读时眼睛自动聚焦的位置。
定格动画《Plasticine Rhythm》
视觉与色彩
人的色彩感知过程通常经历两个阶段:首先感受到亮度变化,其次感知色度差异。人眼能够接收的光波波长范围大约在400到700纳米之间,其中对黄绿色光(约550纳米)最为敏感。
从分辨能力来看,人类的色彩区分能力极高——约可区分一千万种颜色(10⁷级别),对应24位色深的显示系统已远超人眼需求。然而,人真正能记忆和稳定命名的颜色大约只有一百种左右。
在设计与显示技术中,常用的色彩模型包括 RGB(用于发光显示)、CMYK(用于印刷输出)以及 HSV(以色相、饱和度和明度描述颜色特征)。这些模型本质上都是在模拟人类色彩感知的逻辑,以便在不同媒介中更精准地还原视觉体验。
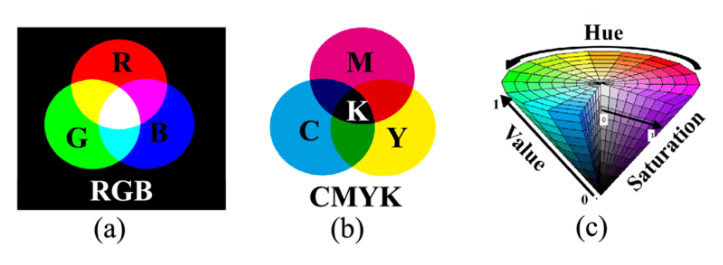
色彩模型
立体视觉
人的视觉并不仅限于二维的平面识别,更重要的是具备对空间深度的感知能力,这种能力来自“立体视觉”(Stereo Vision)。立体视觉的核心在于获取深度信息,使我们能够判断物体之间的距离与空间关系。它主要依赖四个机制:双眼聚焦、单眼聚焦、视网膜失配以及运动视差。双眼聚焦通过两眼视线的汇合判断远近;单眼聚焦则利用物体的清晰程度与透视变化判断距离;视网膜失配通过两眼成像差异生成深度信息;而运动视差则来自人或物体的相对移动带来的视觉位移差。
在机器视觉中,立体感的获取有多种解决方案。常见方式包括多相机系统(如双目、线阵、阵列、光场相机等),通过两个或多个摄像头捕捉不同角度的图像,再进行三维重构;立体相机系统常借助红外结构光技术,通过投射特定光斑并计算反射差异获得空间深度;而单目视觉方案则主要依赖算法推理——利用图像特征与学习模型估算三维结构。这些方法共同帮助机器从平面视觉迈向空间理解,为自动驾驶、AR/VR以及机器人感知提供技术基础。
眼动技术
在视觉感知研究中,眼动技术(Eye Tracking)扮演着连接“视觉行为”与“认知过程”的桥梁。通过记录眼球的运动轨迹与注视点分布,可以推测个体的注意焦点、兴趣位置以及认知负荷水平。
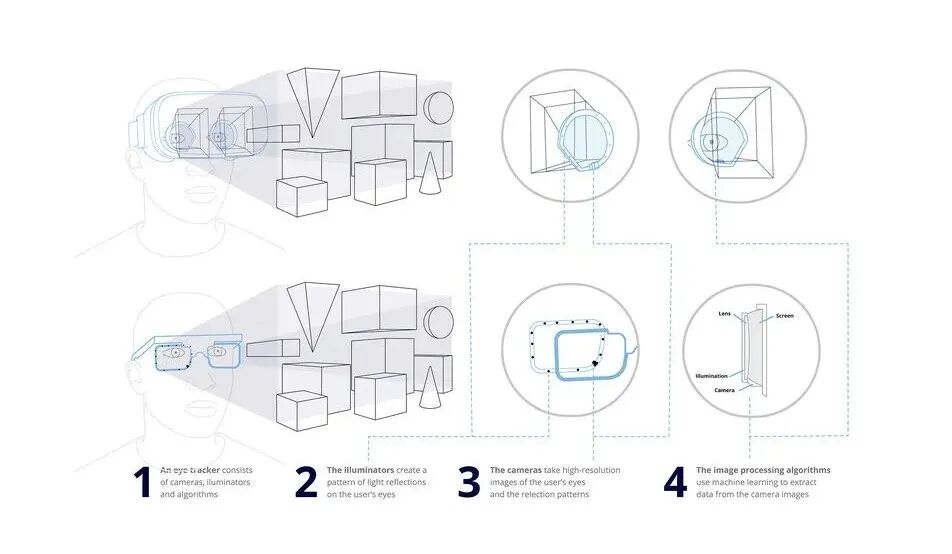
XR中的眼动追踪技术
人眼的注视(Fixation)通常持续100–200毫秒,代表对视觉目标的聚焦;扫视(Saccade)则是两次注视间的快速跳跃,幅度越小,采样空间越精细;而平滑追踪(Smooth Pursuit)用于跟随运动物体。瞳孔直径变化同样反映了认知状态与心理负荷的变化。
现代眼动分析系统往往结合模式识别算法,通过特征提取(如PCCR瞳角反射)、模型计算与机器学习实现注视点识别与行为分析。硬件方面,Tobii、EyeSo、RED-M等眼动仪已被广泛应用于智能交互研究、驾驶安全监控、航空航天仪表设计、心理学实验及医学诊断等领域。通过这些数据,设计师可以优化界面布局、信息密度和视觉引导策略,实现更自然的人机互动体验。
视觉心理学
从视觉心理学角度看,人类的视觉体验并非完全客观的“看见”,而是由生理机制与心理加工共同构成的。例如,在黑暗环境下,视杆细胞分布在视网膜边缘,负责感知弱光,因此人们往往通过“余光”观察得更清晰;而在强光条件下,中央凹的视锥细胞主导视觉中心,使我们能够辨别颜色与细节。
视觉皮质会整合来自视网膜的电信号,形成对世界的整体图像。中央视觉用于精确识别目标,周边视觉则承担对环境的整体感知。因此,在任何时刻,人眼真正能高分辨地处理的区域仅占整个视野的1至2度。通过眼动的快速转移,中央凹不断重新定位,实现视觉任务的连续切换。设计研究中,注视点和注视时间常被用来分析用户兴趣和信息关注度,如网页广告、界面导航等。
此外,视觉系统也容易被“幻象”欺骗。诸如佩波尔幻象、伪全息影像或基于衍射与散射的全息技术,都是利用人眼感知的时空特性制造出的视觉错觉。现代设计在虚拟展示和沉浸体验中,正是借助这些视觉心理规律,创造出超越现实的感知效果。
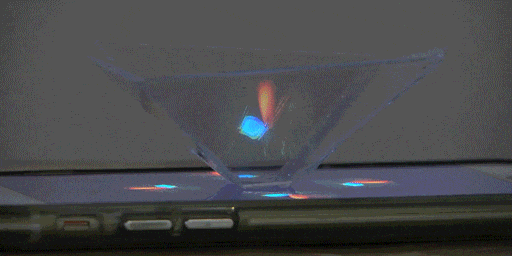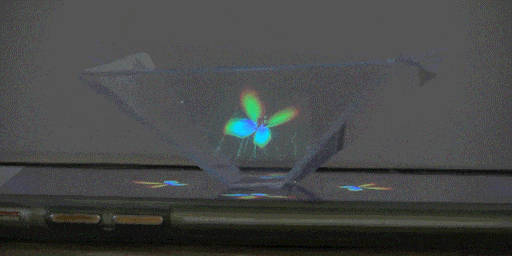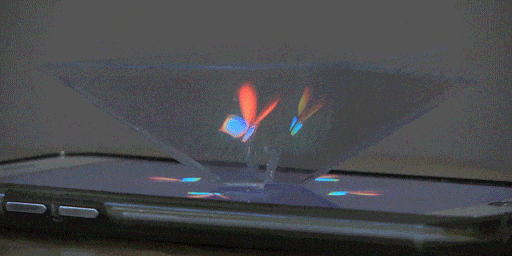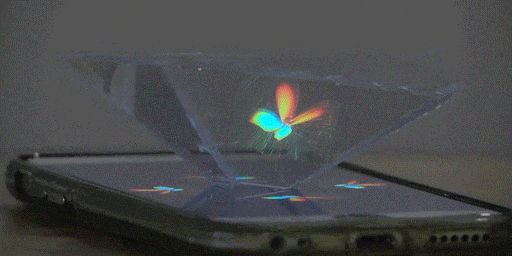
佩波尔幻象
PART3
相机与机器视觉机制
现代相机的设计,本质上是对人眼结构的工程化复刻。在人眼中,角膜与晶状体负责折射聚焦,虹膜与瞳孔调节亮度,视网膜接收光信号并将其转化为电信号;相机的镜头、光圈与传感器则完成了类似的过程——感知光线、记录影像、生成数据。
根据不同的应用场景,相机类型多样:RGB相机用于彩色成像,深度相机用于空间测量,鱼眼与全景相机扩展视角范围,红外与高速相机服务于夜视和动态捕捉,而芯片级相机(CMOS)则实现了微型化与集成化。
eyes vs camera
我们以深度摄像机为例,近年来,在AR/VR以及自动驾驶、无人机、机器人等人工智能领域,对深度视觉的需求十分突出。目前的深度视觉产品主要是深度摄像头。深度摄像头除了能够获取平面图像以外,还可以获得拍摄对象的深度信息,也就是三维的位置和尺寸信息,使得整个计算系统获得环境和对象的三维立体数据。按技术分类,深度摄像头可分为以下三类主流技术:结构光、双目视觉和红外TOF飞行时间法。
结构光
结构光是目前最主流、应用最广泛的深度感知方案,其基本原理是由结构光投射器向被测物体表面投射可控制的光点、光条或光面结构,并由图像传感器获得图像,通过系统几何关系,利用三角原理计算得到物体的三维坐标。结构光法测量目前是业界比较成熟的深度检测方案,很多的激光雷达和3D扫描技术都采用结构光方案。结构光的代表产品有微软的Kinect一代。
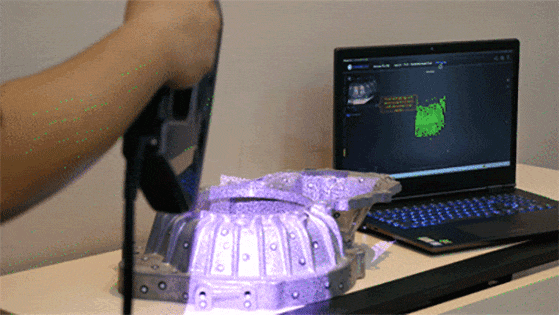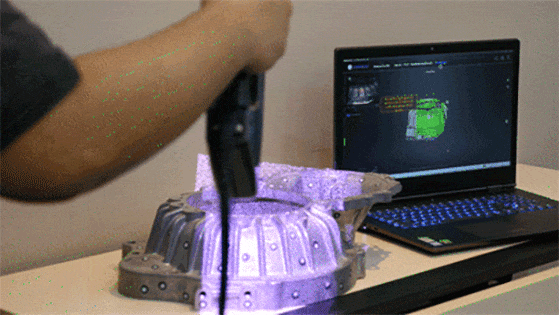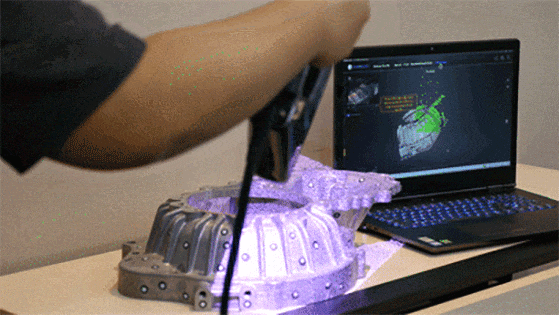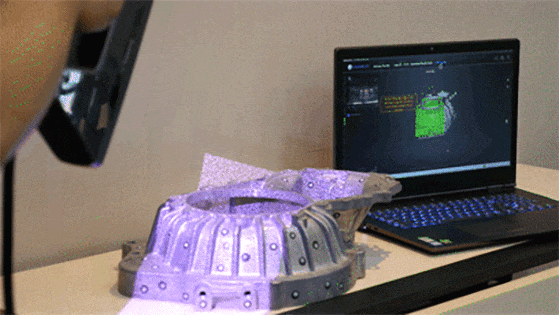
结构光3D扫描
双摄像头模拟双目视觉成像
目前应用在智能安防监控、机器人视觉、物流检测等领域。市场上的典型的产品有LeapMotion,大疆无人机等。双目视觉的方案不容易受到环境光线的干扰,适合室外环境,满足7*24小时的长时间工作要求,不易损坏。而且,由于不涉及光学系统,因此双目视觉的成本是三种深度感知方案中最低的。不足的是,这种技术需要庞大的程序计算量,对硬件设备有一定配置要求,同时受外界环境影响大,比如环境光线昏暗、背景杂乱、有遮挡物等情况下不适用。
TOF飞行时间法
TOF是飞行时间(Time of Flight)技术的缩写,基本原理是传感器发出经调制的近红外光,遇物体后反射,传感器通过计算光线发射和反射时间差或相位差,来换算被拍摄景物的距离,以产生深度信息,此外再结合传统的相机拍摄,就能将物体的三维轮廓以不同颜色代表不同距离的地形图方式呈现出来。
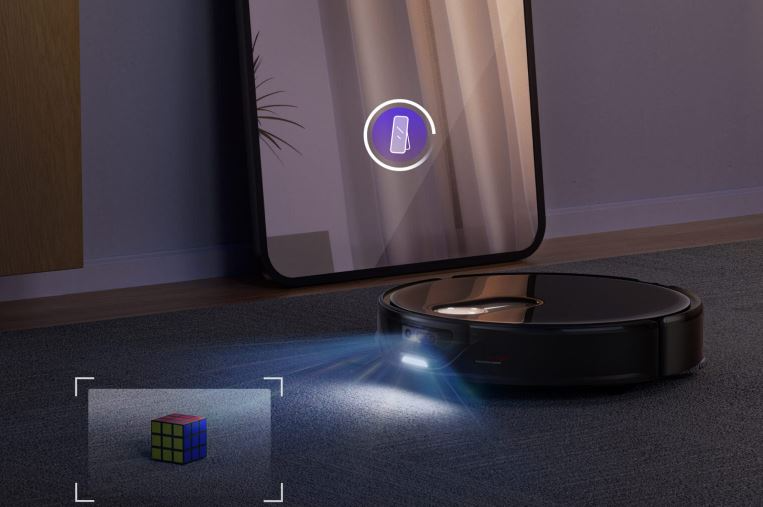
石头科技(Roborock)的扫地机器人利用TOF飞行时间法进行导航和避障
更多HCI课程&联系我们
微信:zhaojundesign2
_¯\_(ツ)_/¯试听课_
(此处为视频,请在原文中观看)
【ZD Course】一个开启技术大门的入门级人机交互技术基础系列课
Course1: 初识人机交互
_**¯\_(ツ)_/¯****朝菌学园保研成绩**_!图片朝菌团队始终非常感谢各位同学的关注与喜爱,2020-2025年,朝菌学园的同学们在考研、保研、留学领域取得了超过100个国内外高校的交互设计专业的录Offer!多数offer为国内名校、985高校及全球Top100名校,我们对2025年度的专业课程更加充满信心!
_¯\_(ツ)_/¯朝菌学园考研成绩_
_了解教学质量,可重点观察机构专业属性、教学成果、课程内容大纲、师资团队等方面。教学成果非常重要,但也是虚假信息的重灾区,同学们要多咨询多辨识,防止被迷惑欺骗。(清美本部成绩单参考上文)1、榜单中均为在朝菌学园考研主课学习过的学员,2019年之前的榜单则是朝菌学园现任讲师曾经的学生;2、部分同学会同时出现在其他机构成绩单中,这可能是由于该同学曾在多个机构中学习,也可能是其他机构假冒成绩单,如有疑问可以咨询教务老师;3、本榜单中不包含朝菌的保研录取成绩与留学录取成绩;_
_2021级|有11名同学在朝菌学园进行主课学习或1v1辅导并通过初试,最终有6名同学上岸,上岸占比为50%。_
_2022级|有7名同学在朝菌学园进行主课学习并通过初试,最终录取4名同学。上岸占比为66.6%。_
_2023级|有10名同学在朝菌学园进行主课学习并通过初试,含交叉与信息系,最终录取4名同学。上岸占比约50%。2024级|有11名同学在朝菌学园进行主课学习并通过初试,含交叉与信息系、科普艺术设计,最终录取7名同学。上岸占比约63.6%。_
_2025级|有8名同学在朝菌学园进行主课学习并通过初试,含交叉与信息系、科普艺术设计,最终录取4名同学。上岸占比50%。_ʕ •ᴥ•ʔJOIN CLUB
!图片